
27 augustus 2026
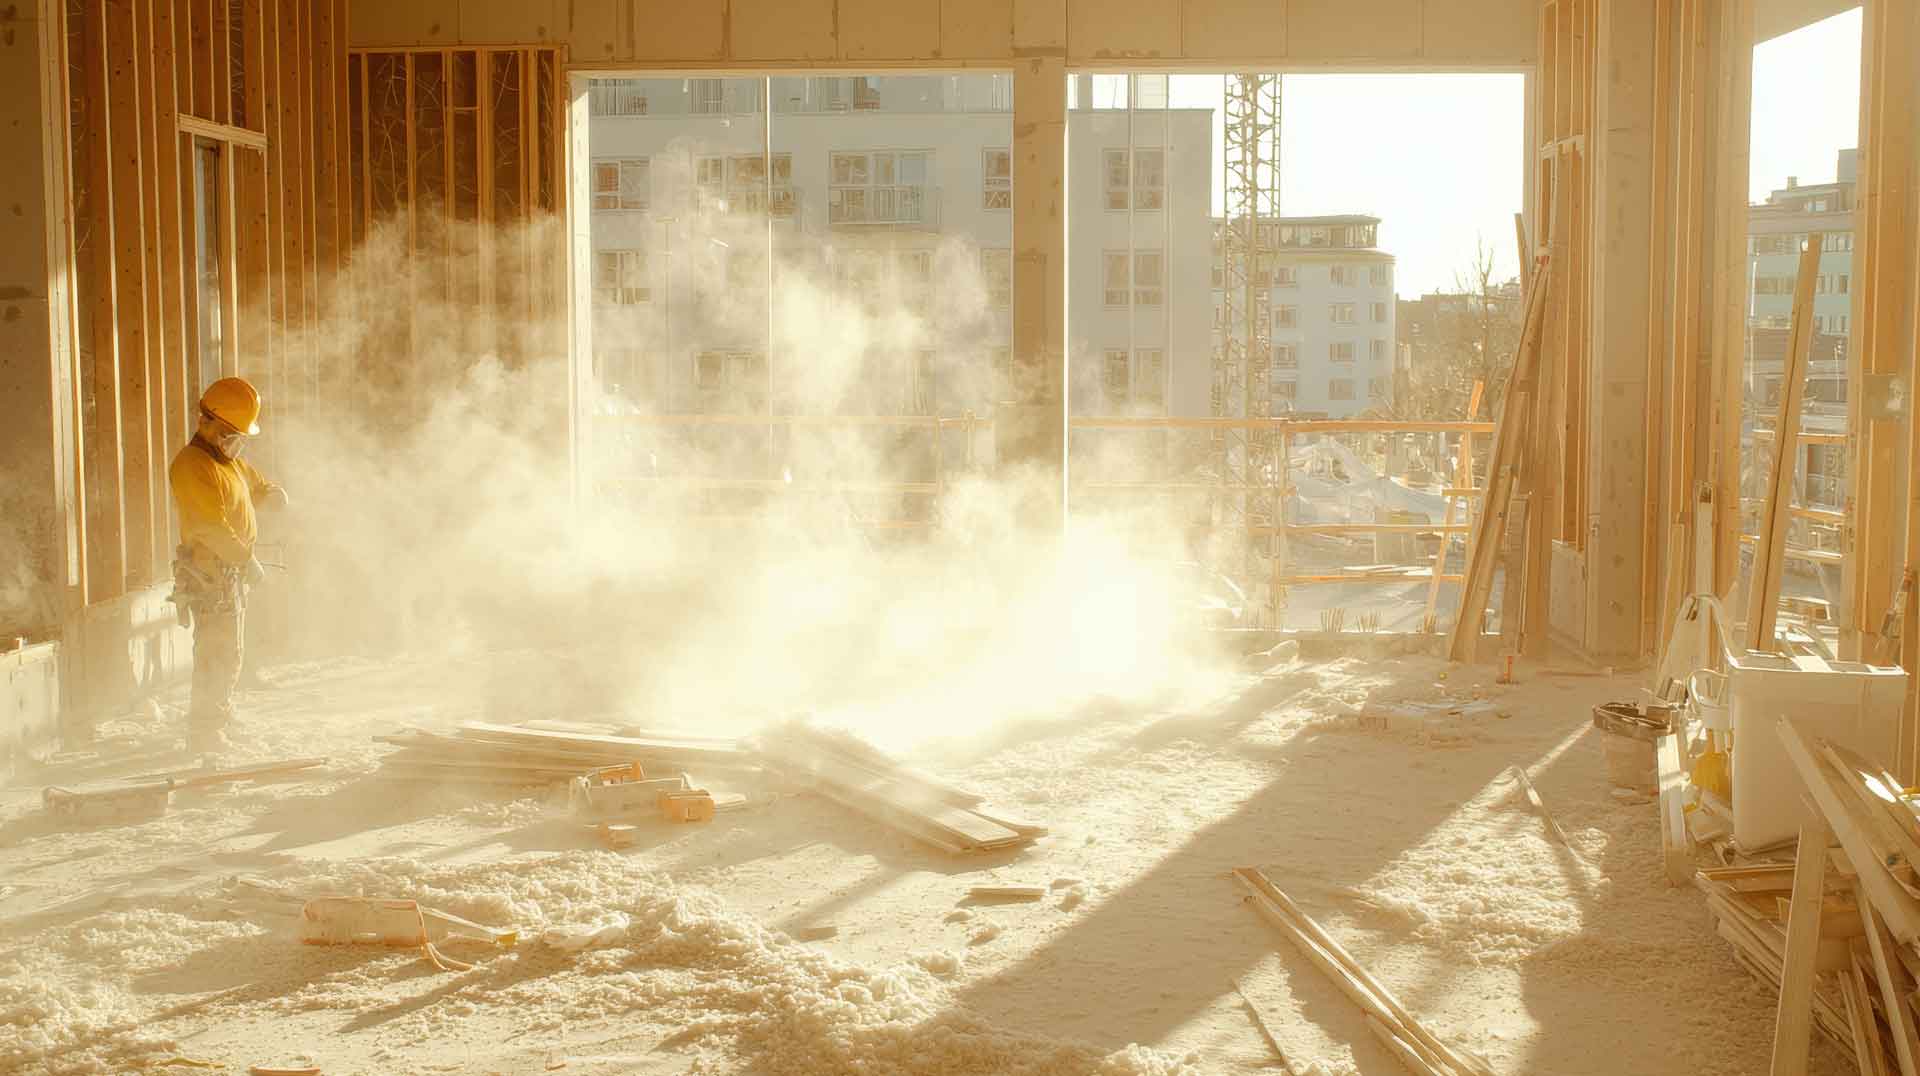
Toen Lotte E&C (in de Engelstalige pers meestal Lotte Construction genoemd) in juli 2026 aankondigde dat het een autonome vloerreinigingsrobot in gebruik had genomen op een actieve bouwlocatie voor appartementen in Incheon, Zuid-Korea, kwam het nieuws over als weer een losstaande pilot. Het is eigenlijk interessanter dan dat: professionele schoonmaakmachines beginnen door te dringen tot een van de moeilijkste omgevingen die de robotica nog moet kraken.
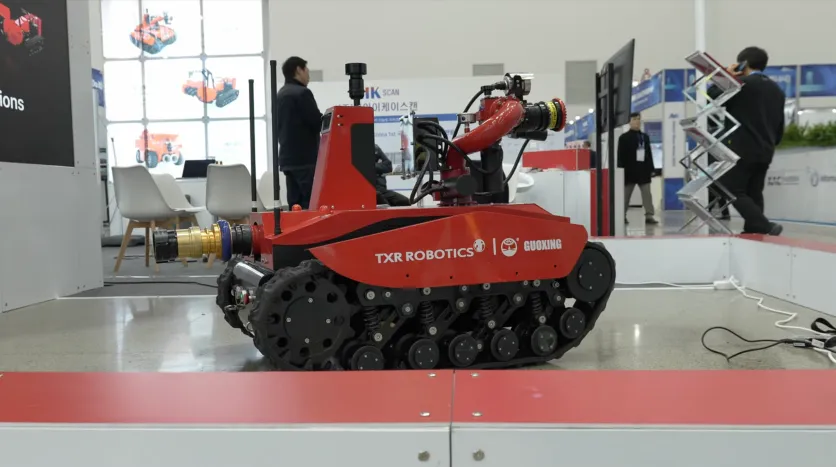
De robot, ontwikkeld samen met TXR Robotics, werd getest bij het project Incheon Hyoseong District van Lotte voordat hij in regulier bedrijf werd genomen. Hij ruimt stof en allerlei afval op, herkent medewerkers en obstakels, keert autonoom terug naar zijn laadpunt en werkt ’s nachts onbeheerd met behulp van verlichting aan boord. Lotte is van plan hem ook in te zetten voor schoonmaakwerkzaamheden wanneer projecten bijna klaar zijn.
Schoonmaken op een bouwplaats lijkt niet op routinematig vloeronderhoud in een kantoor of op een luchthaven — de bouwplaats blijft nieuwe vervuiling produceren. Het snijden, boren en slijpen van beton, baksteen en steen produceert respirabel kristallijn silica; ander werk voegt cementstof, gipsstof, houtstof en allerlei afval toe. De Britse Health and Safety Executive beschouwt silicastof, niet-silicahoudend bouwstof en houtstof als drie afzonderlijke gevarencategorieën.
Daarmee is schoonhouden een veiligheidskwestie, geen cosmetische kwestie. De bouwnorm van OSHA vereist dat werkplekken, doorgangen en trappen vrij van afval blijven en dat afval regelmatig wordt verwijderd (29 CFR 1926.25); de algemene werkplekregels van OSHA vereisen daarnaast dat gangpaden vrij blijven zodat medewerkers en materiaalverwerkende apparatuur zich veilig kunnen verplaatsen (29 CFR 1910.176). De silicaregel gaat verder: droog vegen of borstelen is verboden waar dat de blootstelling aan silica zou verhogen, tenzij nat vegen of stofzuigen met HEPA-filter geen haalbare alternatieven zijn (29 CFR 1926.1153).
Lotte omschrijft het doel van de robot in die lijn: medewerkers verlossen van het repetitieve opruimen van afval en stof, zodat zij zich kunnen richten op de bouwwerkzaamheden.
Schoonmaken lijkt een ideaal doelwit voor automatisering — bestrijk een gebied, verzamel afval, herhaal. De omgeving is het lastige deel. Een afgebouwd gebouw biedt stabiele muren en gangen; een actieve bouwplaats verandert voortdurend doordat materialen, barrières, apparatuur, medewerkers en machines zich erdoorheen verplaatsen.
Onderzoek wijst dit steeds weer aan als het kernprobleem voor bouwrobotica. Een overzicht uit 2024 van 184 publicaties over mobiele bouwrobots (Zeng et al., Developments in the Built Environment) trof een groeiend vakgebied aan waarin de meeste systemen het lab nog altijd niet hebben verlaten. Recent werk in Automation in Construction, waaronder een overzicht uit 2026 van navigatie voor bouwrobots, noemt lokalisatie en realtime mapping op ongestructureerde bouwplaatsen nog steeds als onopgeloste problemen die sensorfusie en dynamische padplanning vereisen. McKinsey komt vanuit de sector tot dezelfde conclusie: automatisering op de bouwplaats is moeilijk omdat elk project uniek is en blijft veranderen, met wisselende indelingen, mensen en machines in beweging, strenge veiligheidseisen en vaak onbetrouwbare connectiviteit.
De navigatieaanpak van Lotte/TXR omzeilt de moeilijkste variant van dit probleem. In plaats van tijdens het werk een live kaart van de omgeving op te bouwen, werkt de robot vanuit een vooraf voorbereide kaart van zijn aangewezen schoonmaakzone, waarbij sensoren aan boord alleen worden gebruikt om medewerkers en obstakels lokaal te detecteren en erop te reageren. Hij hoeft de bouwnavigatie niet in het algemeen op te lossen — alleen één taak betrouwbaar uit te voeren binnen een afgebakend, beheersbaar gebied.
Dit weerspiegelt hoe andere bouwrobots al werken. De Jaibot van Hilti automatiseert boren boven het hoofd op basis van BIM-data — positioneren en boren volgens het digitale model, met ingebouwde stofafzuiging — en wordt expliciet gepresenteerd als een manier om fysiek zwaar repetitief werk weg te nemen in plaats van een heel vak te automatiseren. McKinsey’s eigen lezing van de sector ondersteunt dit patroon: bouwautomatisering is verder gevorderd met speciaal gebouwde machines voor één taak dan met robots die het volledige takenpakket van een medewerker proberen over te nemen.
Schoonmaken past goed in dat patroon, want het vereist niet dat de bouwautomatiserin
g als geheel wordt opgelost.
BIM-integratie is een plausibele volgende stap. Die stuurt de Jaibot al aan, en onderzoekers verkennen uit BIM afgeleide kaarten — begaanbare ruimte, bestemmingen, routes — voor autonome robots voor materiaaltransport en inspectie, waarbij sensoren aan boord opvangen wat het model niet voorziet. Een schoonmaakrobot zou zijn werkgebied uiteindelijk kunnen ontlenen aan live projectdata in plaats van aan een handmatig voorbereide kaart; die integratie bestaat nog niet op grote schaal, maar de componenten worden al gedemonstreerd.
Nachtelijke inzet voegt een tweede hefboom toe. Bouwplaatsen zijn tijdens werkuren druk; schoonmaken buiten de werkuren vermindert de interacties tussen robot en medewerker en maakt van anders onbenutte tijd productieve uren — precies de verschuiving die de nachtgeschikte robot van Lotte mogelijk maakt.
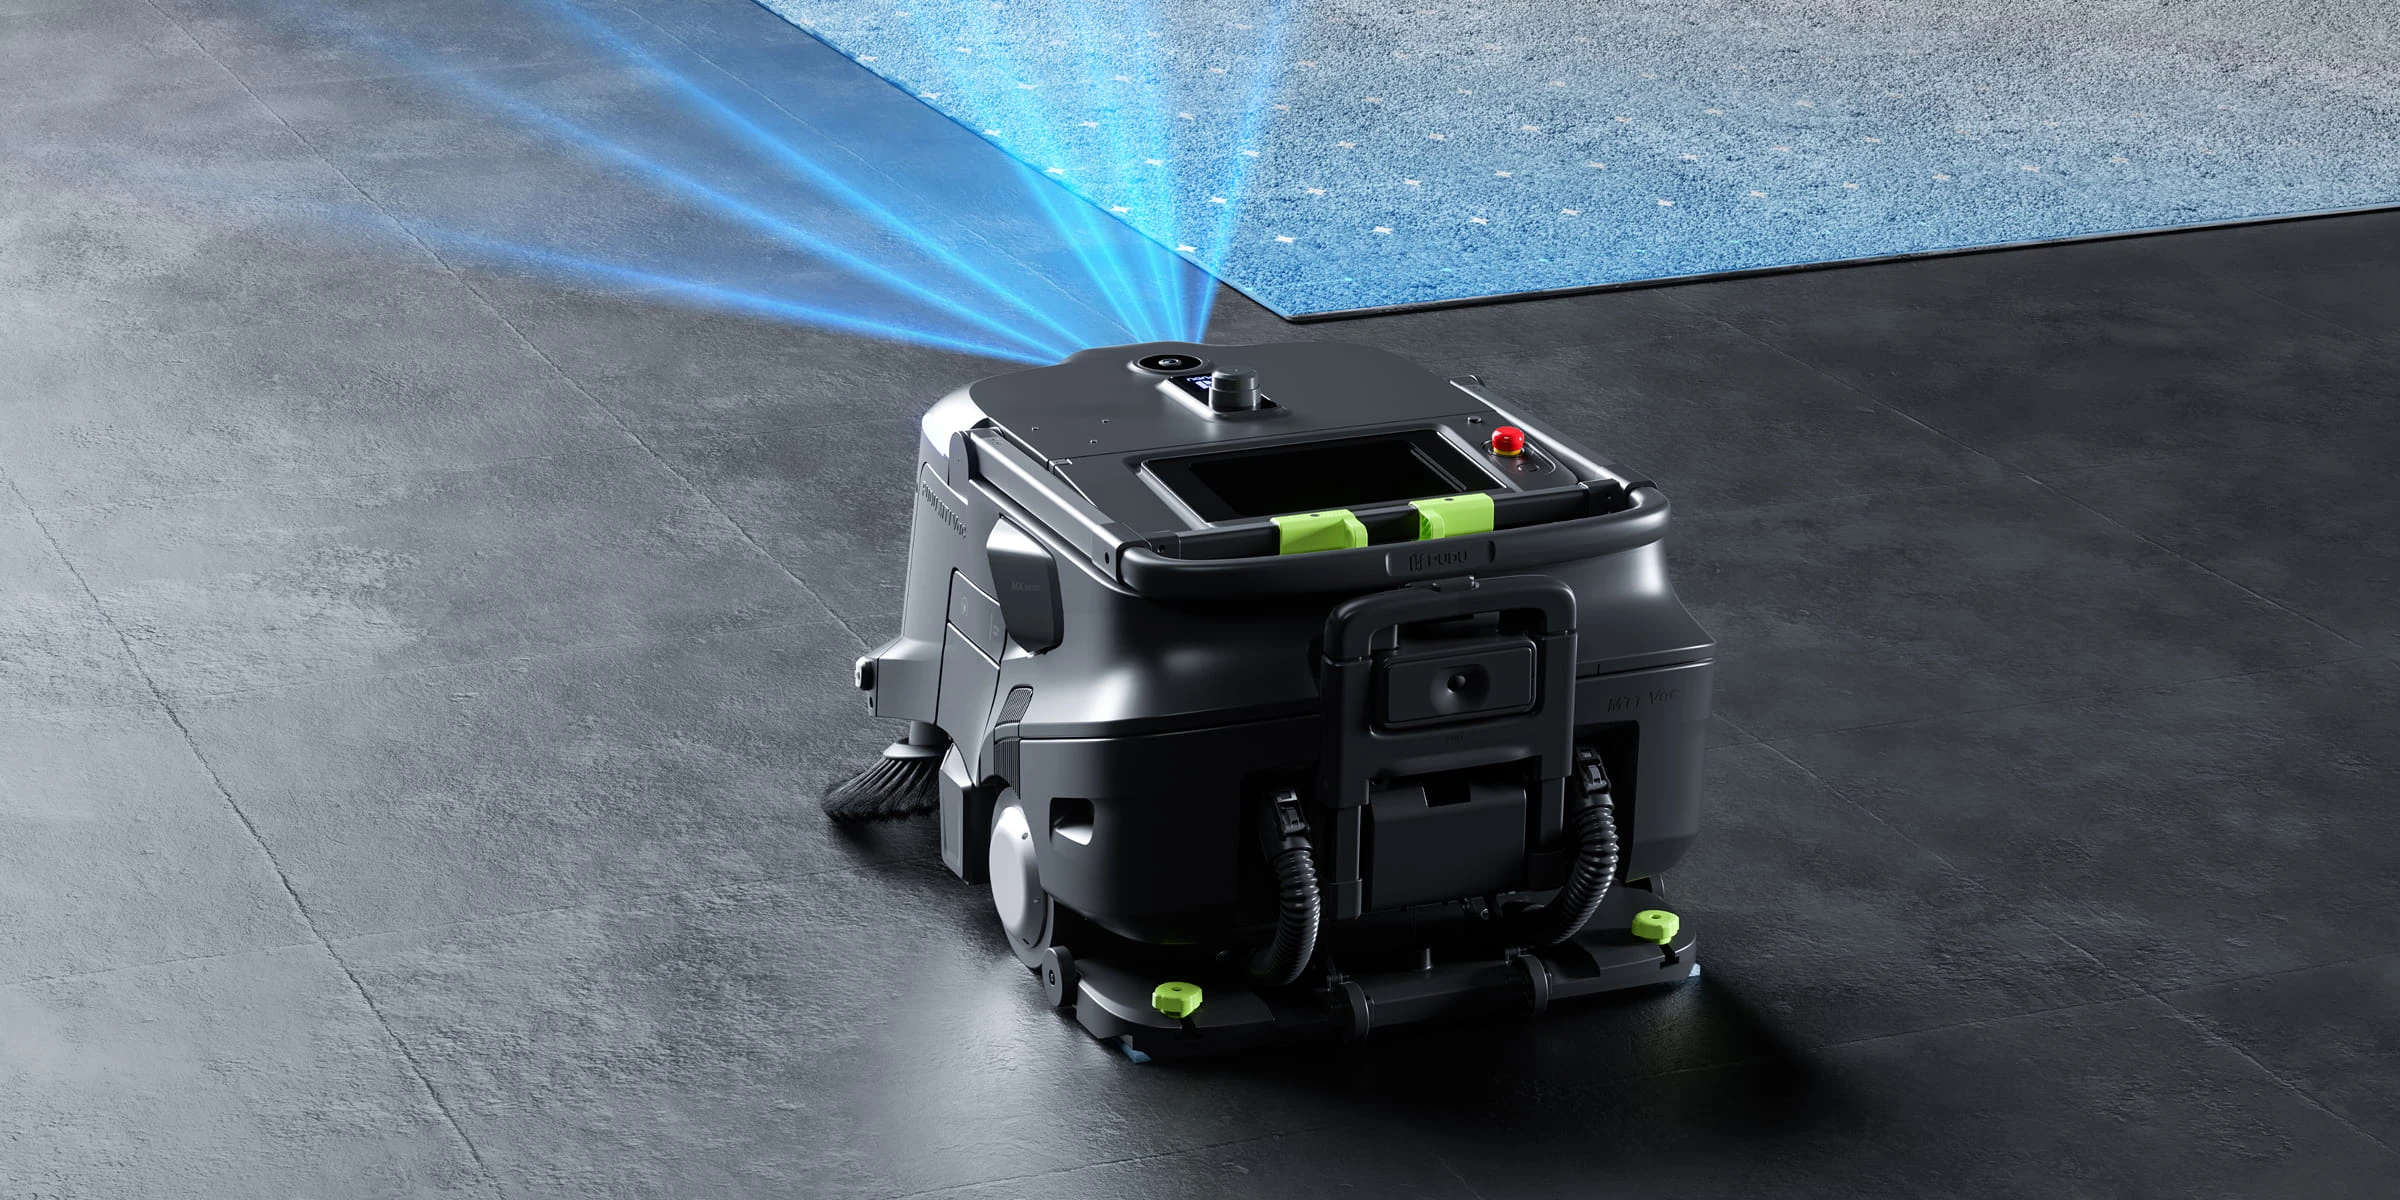
Autonome veegrobots zijn al goed ingeburgerd op veeleisende fabrieksvloeren. Productierijpe modellen van leveranciers als Kemaro, Gausium en Pudu nemen betrouwbaar zaagsel, metaalspanen, glasscherven en algemeen productieafval op in fabrieken — ook op krappe plekken zoals onder transportbanden — zonder de productie stil te leggen.
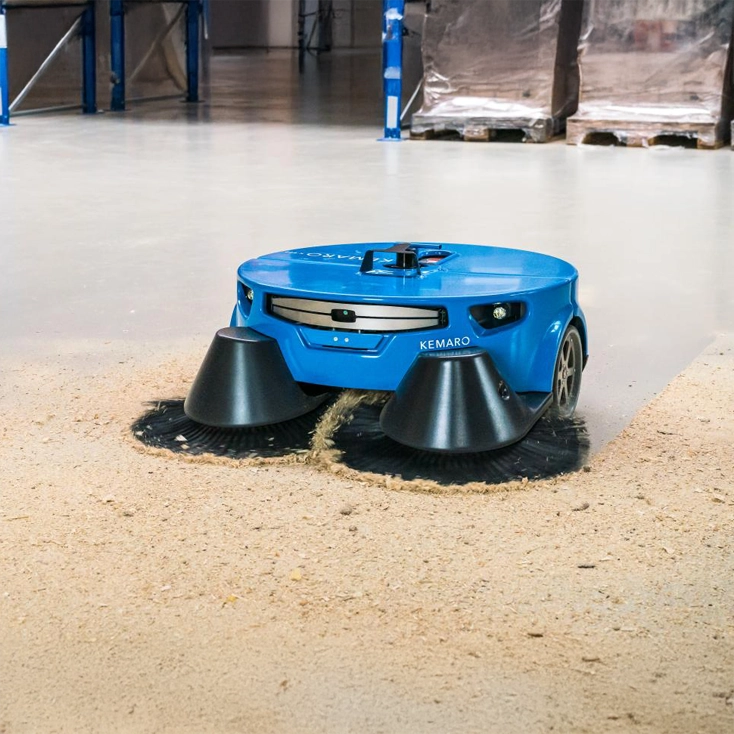
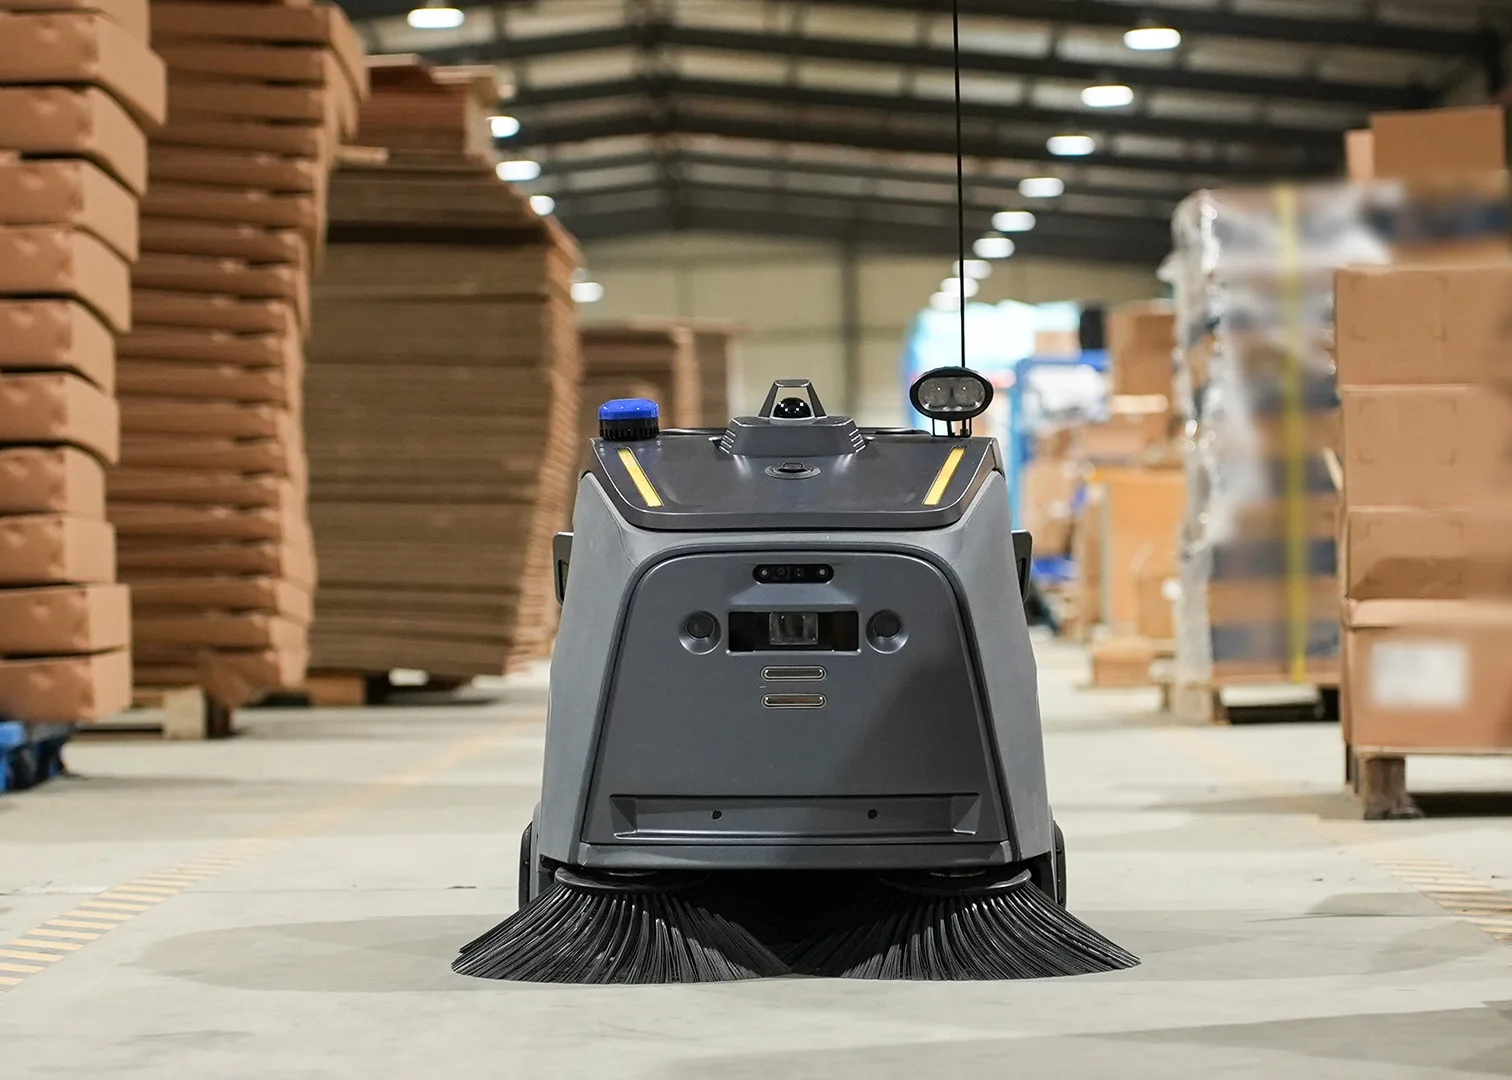
Dat trackrecord laat zien dat de schoonmaaktaak zelf goed opschaalt tot ver buiten kantoren en retail.