
27. August 2026
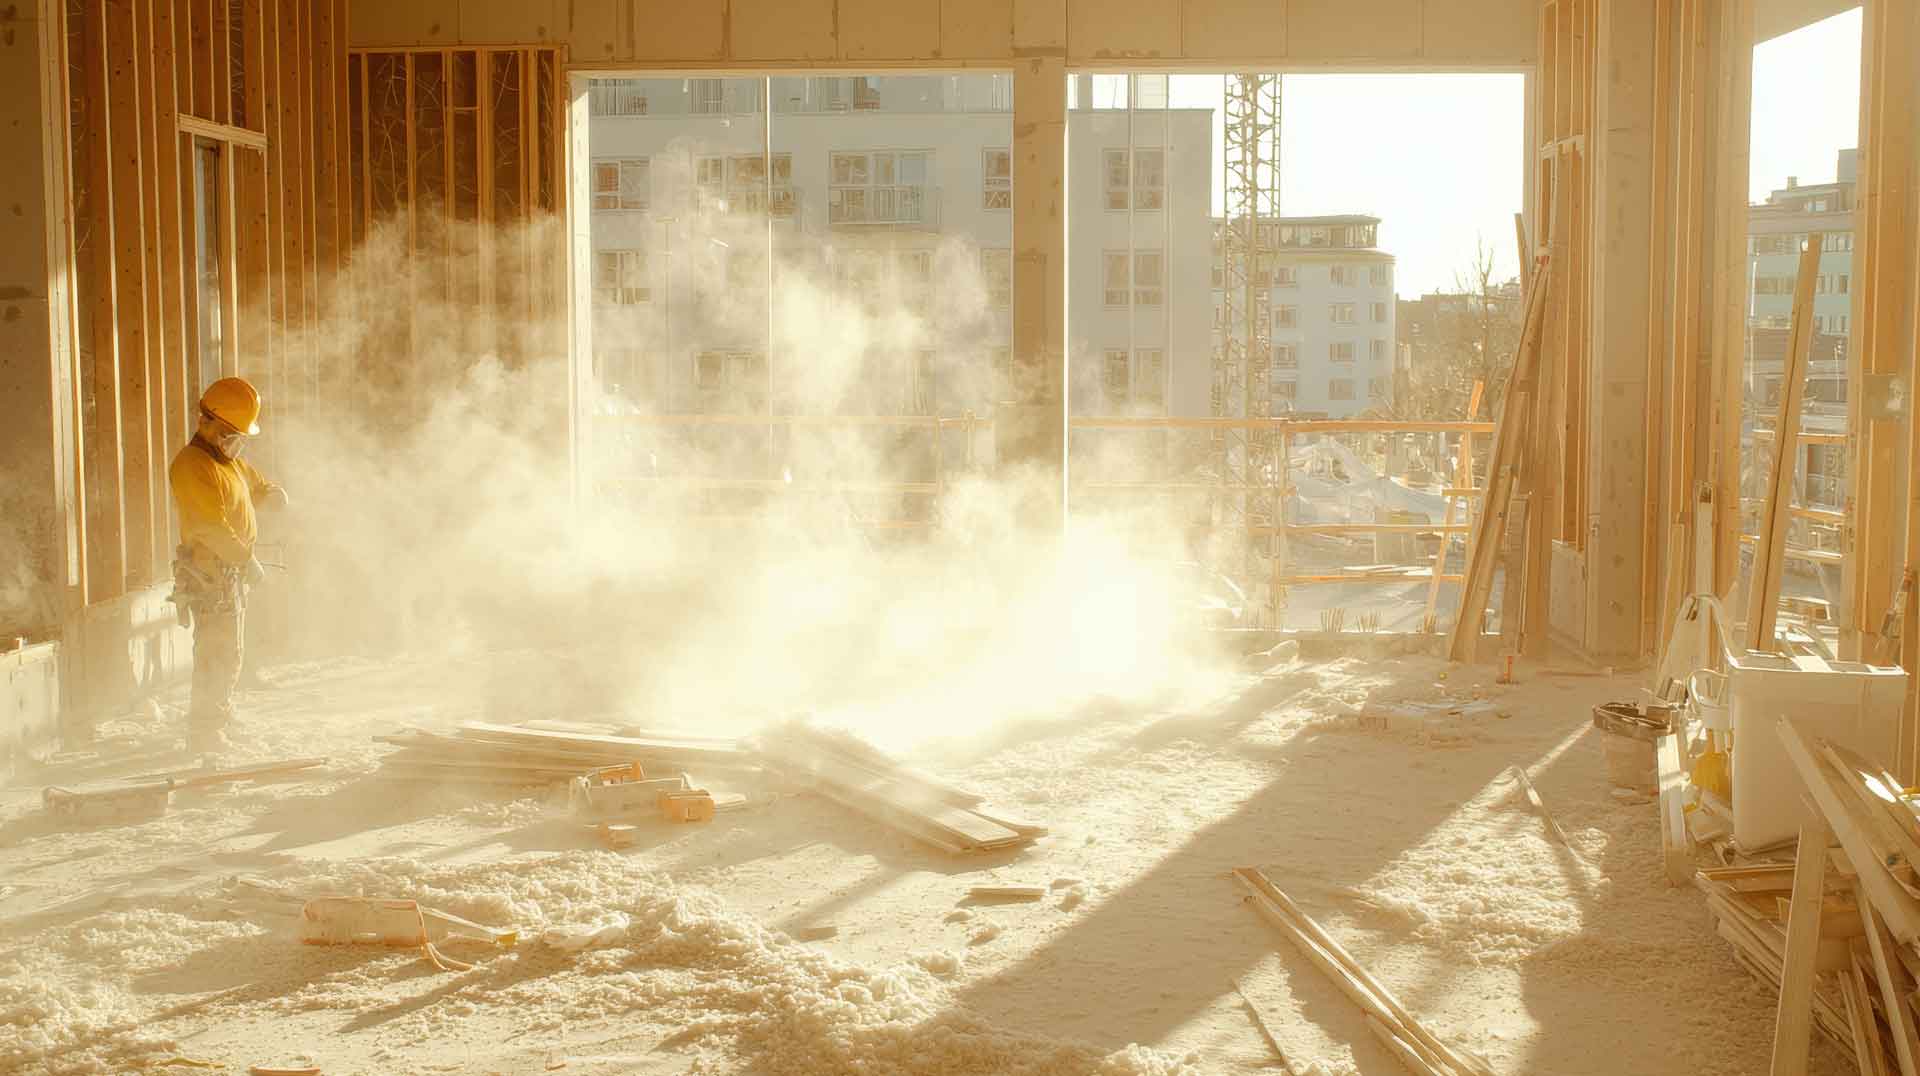
Als Lotte E&C (in englischsprachigen Berichten meist als Lotte Construction bezeichnet) im Juli 2026 bekannt gab, auf einer aktiven Baustelle in Incheon, Südkorea, einen autonomen Bodenreinigungsroboter im Einsatz zu haben, klang die Nachricht zunächst nach einem weiteren isolierten Pilotprojekt. Tatsächlich ist sie interessanter als das: Professionelle Reinigungsmaschinen beginnen, in eines der schwierigsten Umfelder vorzudringen, das die Robotik bislang noch nicht gemeistert hat.
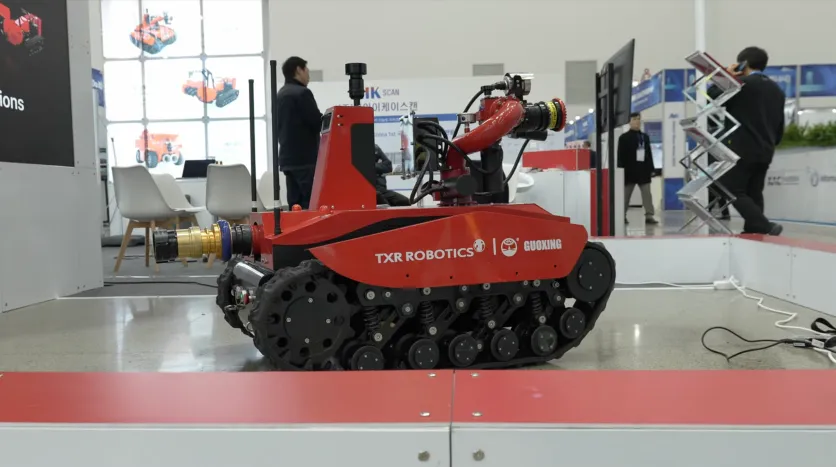
Der gemeinsam mit TXR Robotics entwickelte Roboter wurde zunächst im Incheon-Hyoseong-Distrikt-Projekt von Lotte getestet, bevor er in den regulären Betrieb überging. Er beseitigt Staub und allgemeinen Schutt, erkennt Arbeiter und Hindernisse, kehrt autonom zu seiner Ladestation zurück und läuft nachts unbeaufsichtigt mit eigener Beleuchtung. Lotte plant, ihn künftig auch für Reinigungsarbeiten gegen Projektende einzusetzen.
Reinigung auf einer Baustelle ist nicht mit der routinemäßigen Bodenpflege in einem Büro oder Flughafen vergleichbar – die Baustelle erzeugt fortlaufend neue Verschmutzung. Das Schneiden, Bohren und Schleifen von Beton, Ziegel und Stein erzeugt lungengängigen kristallinen Quarzstaub; weitere Arbeiten fügen Zement-, Gips- und Holzstaub sowie allgemeinen Schutt hinzu. Die britische Arbeitsschutzbehörde HSE behandelt Quarzstaub, nicht-quarzhaltigen Baustaub und Holzstaub als drei eigenständige Gefahrenkategorien.
Damit wird Ordnung zur Sicherheitsfrage, nicht zur Kosmetik. Der Baustandard der OSHA verlangt, dass Arbeitsbereiche, Durchgänge und Treppen frei von Schutt gehalten und Abfälle in regelmäßigen Abständen entfernt werden (29 CFR 1926.25); die allgemeinen Arbeitsplatzregeln der OSHA verlangen separat, dass Gänge frei bleiben, damit sich Arbeiter und Materialtransportgeräte sicher bewegen können (29 CFR 1910.176). Ihre Quarzstaub-Vorschrift geht noch weiter: Trockenes Kehren oder Bürsten ist überall dort verboten, wo es die Quarzstaubbelastung erhöhen würde, es sei denn, Nasskehren oder HEPA-gefiltertes Absaugen sind keine praktikablen Alternativen (29 CFR 1926.1153).
Lotte begründet den Zweck des Roboters entsprechend: Arbeiter von der repetitiven Müll- und Staubsammlung zu entlasten, damit sie sich auf die Bauarbeit konzentrieren können.
Reinigung wirkt wie ein ideales Automatisierungsziel – eine Fläche abdecken, Schutt einsammeln, wiederholen. Das Umfeld ist der schwierige Teil. Ein fertiges Gebäude bietet stabile Wände und Flure; eine aktive Baustelle verändert sich fortlaufend, während Material, Absperrungen, Ausrüstung, Arbeiter und Maschinen sich durch sie bewegen.
Die Forschung benennt dies konsequent als das zentrale Hindernis für Baurobotik. Ein Review aus dem Jahr 2024 mit 184 Publikationen zu mobilen Baurobotern (Zeng et al., Developments in the Built Environment) fand ein wachsendes Forschungsfeld, dessen Systeme das Labor größtenteils noch nicht verlassen haben. Aktuelle Arbeiten in Automation in Construction, darunter ein Review zur Navigation von Baurobotern aus dem Jahr 2026, listen Lokalisierung und Echtzeit-Kartierung auf unstrukturierten Baustellen weiterhin als ungelöste Probleme, die Sensorfusion und dynamische Pfadplanung erfordern. McKinsey kommt aus einer Branchenperspektive zum gleichen Schluss: Automatisierung vor Ort ist schwierig, weil jedes Projekt einzigartig ist und sich ständig verändert – mit wechselnden Grundrissen, sich bewegenden Menschen und Maschinen, strengen Sicherheitsanforderungen und oft unzuverlässiger Konnektivität.
Der Navigationsansatz von Lotte/TXR umgeht die schwierigste Version dieses Problems. Anstatt während der Arbeit eine Live-Karte der Umgebung zu erstellen, arbeitet der Roboter mit einer vorab erstellten Karte seiner zugewiesenen Reinigungszone und nutzt seine Sensoren nur, um Arbeiter und Hindernisse lokal zu erkennen und darauf zu reagieren. Er muss nicht die Baustellen-Navigation im Allgemeinen lösen – sondern lediglich eine Aufgabe zuverlässig innerhalb eines begrenzten, kontrollierbaren Bereichs ausführen.
Das spiegelt wider, wie andere Baustellenroboter bereits arbeiten. Der Jaibot von Hilti automatisiert Überkopfbohrungen anhand von BIM-Daten – Positionierung und Bohren gemäß dem digitalen Modell, mit eingebauter Staubabsaugung – und wird explizit als Entlastung von körperlich anstrengender Wiederholungsarbeit dargestellt, nicht als Automatisierung eines ganzen Gewerks. Auch McKinseys eigene Einschätzung der Branche stützt dieses Muster: Baurobotik ist mit zweckgebundenen Einzelaufgaben-Maschinen bislang weiter gekommen als mit Robotern, die versuchen, das gesamte Aufgabenspektrum eines Arbeiters zu übernehmen.
Reinigung passt gut in dieses Muster, weil sie nicht erfordert, die Bauautomatisierung als Ganzes zu lösen.
Eine BIM-Integration ist ein naheliegender nächster Schritt. Sie leitet bereits den Jaibot, und Forscher untersuchen von BIM abgeleitete Karten – begehbare Flächen, Zielpunkte, Routen – für autonome Material-Transport- und Inspektionsroboter, wobei Sensoren an Bord übernehmen, was das Modell nicht vorhersieht. Ein Reinigungsroboter könnte sein Arbeitsgebiet künftig aus Live-Projektdaten statt aus einer manuell erstellten Karte beziehen; diese Integration existiert noch nicht im großen Maßstab, aber die Bausteine werden bereits demonstriert.
Der Nachtbetrieb bringt einen zweiten Hebel ins Spiel. Baustellen sind tagsüber voll; Reinigung nach Feierabend reduziert die Interaktionen zwischen Robotern und Arbeitern und verwandelt sonst ungenutzte Zeit in produktive Stunden – genau die Verschiebung, die Lottes nachtfähiger Roboter ermöglicht.
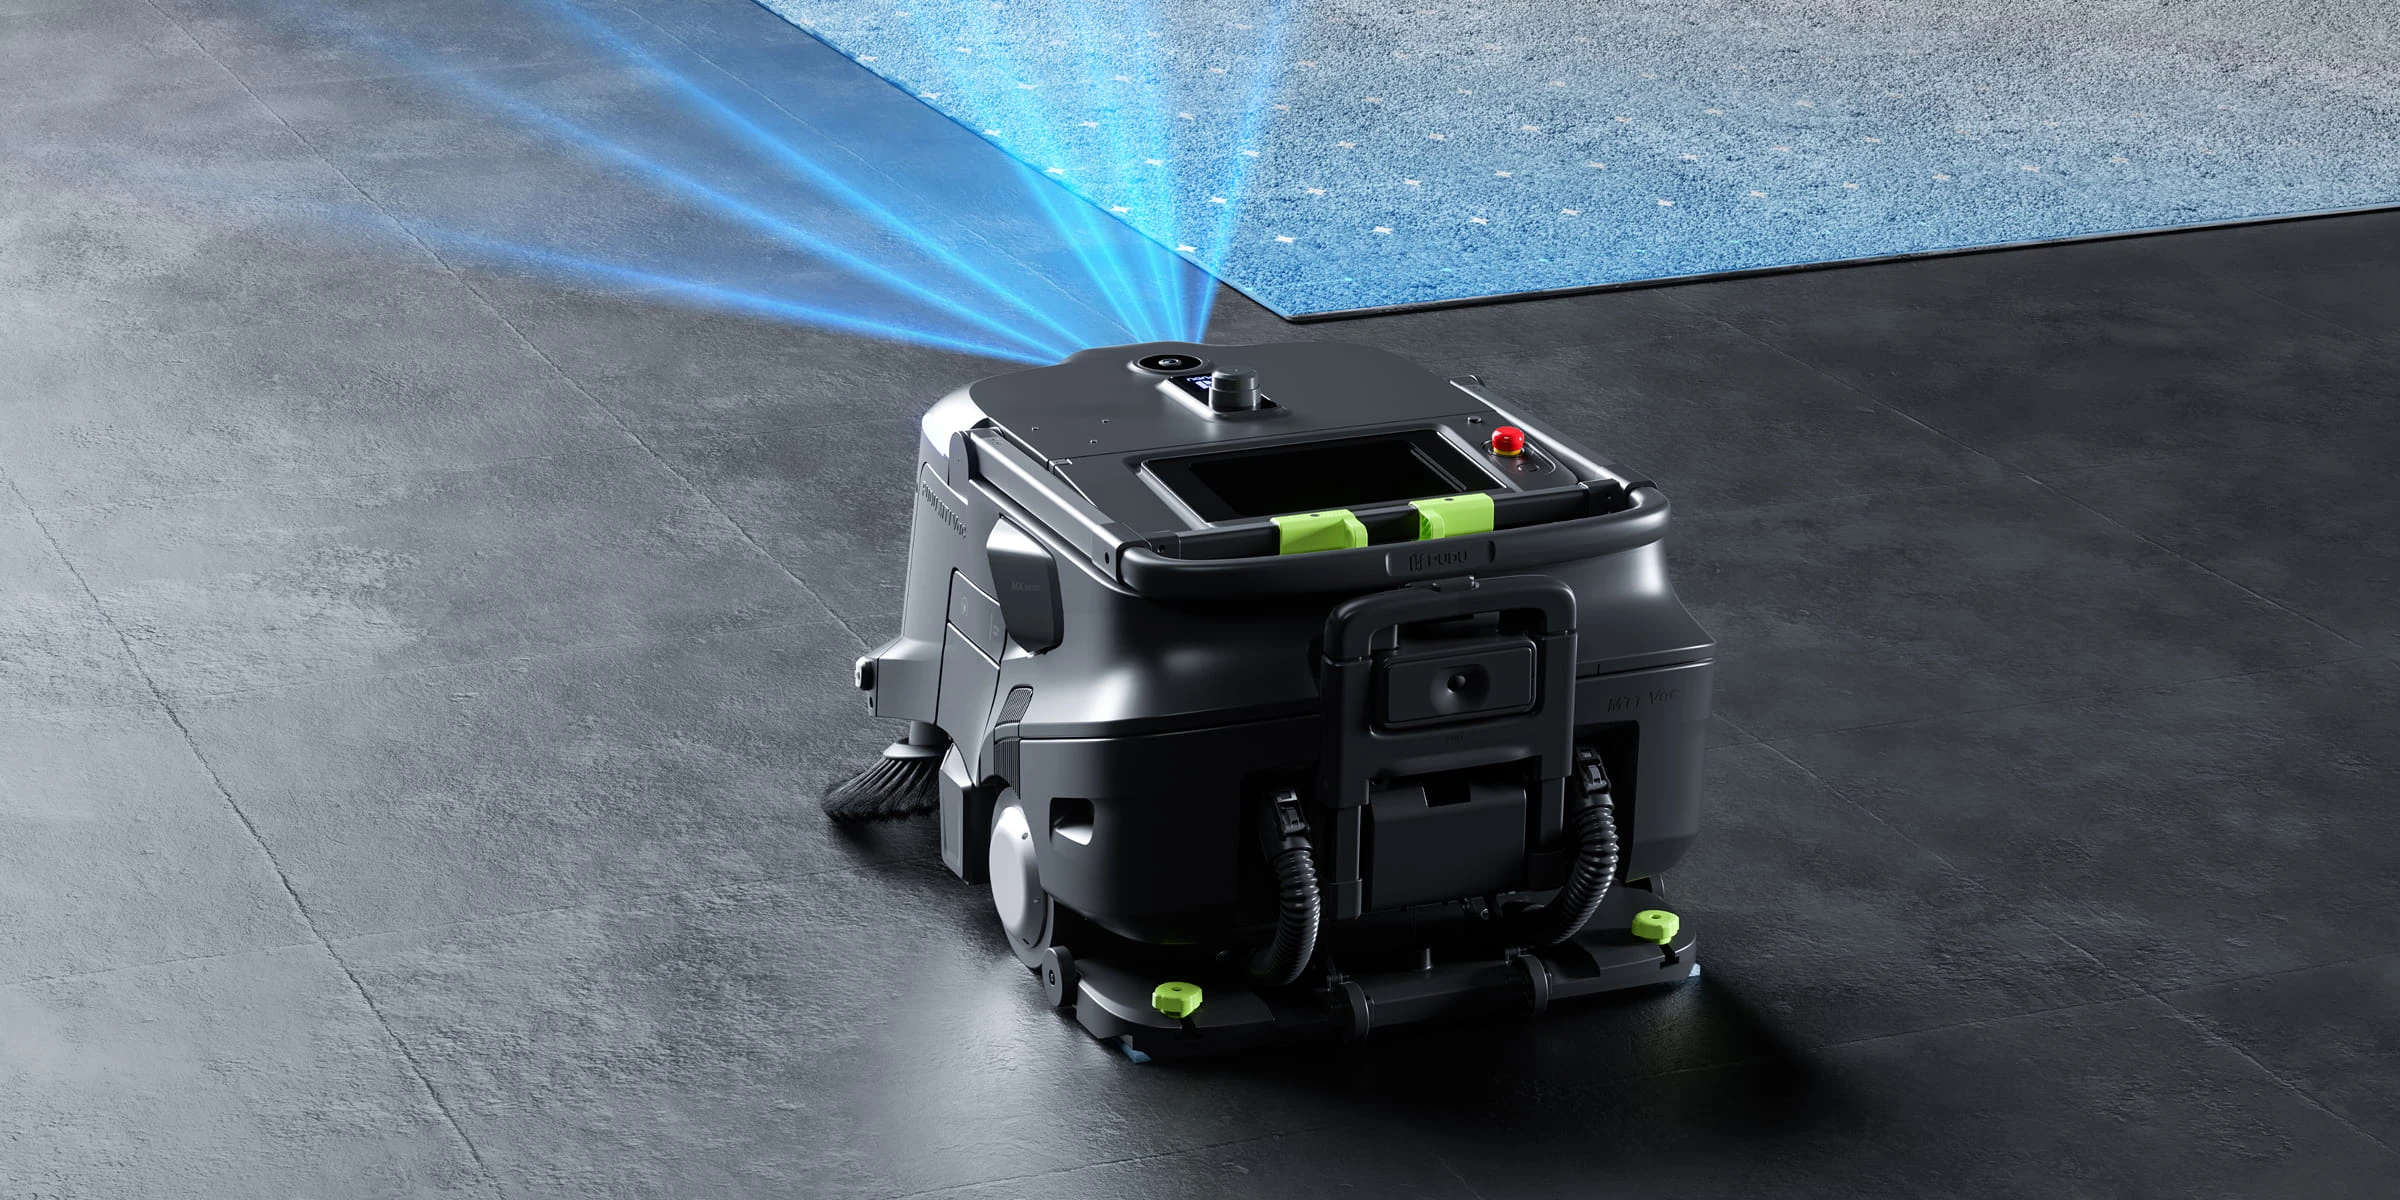
Autonome Kehrroboter sind bereits auf anspruchsvollen Fabrikböden fest etabliert. Produktionsreife Modelle von Anbietern wie Kemaro, Gausium und Pudu sammeln zuverlässig Sägespäne, Metallspäne, Glassplitter und allgemeinen Produktionsabfall in Fertigungsbetrieben – auch an engen Stellen wie unter Förderbändern – ohne die Produktion zu unterbrechen.
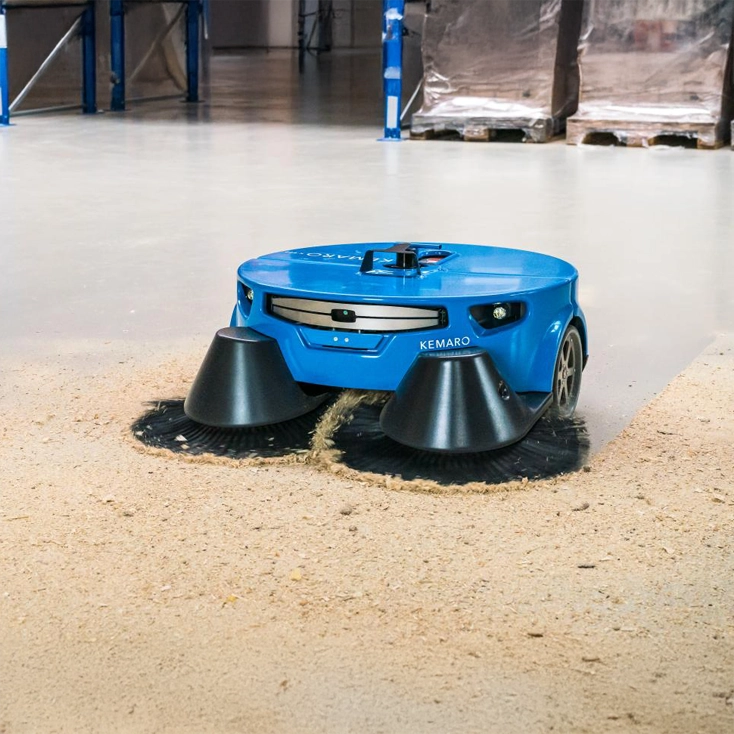
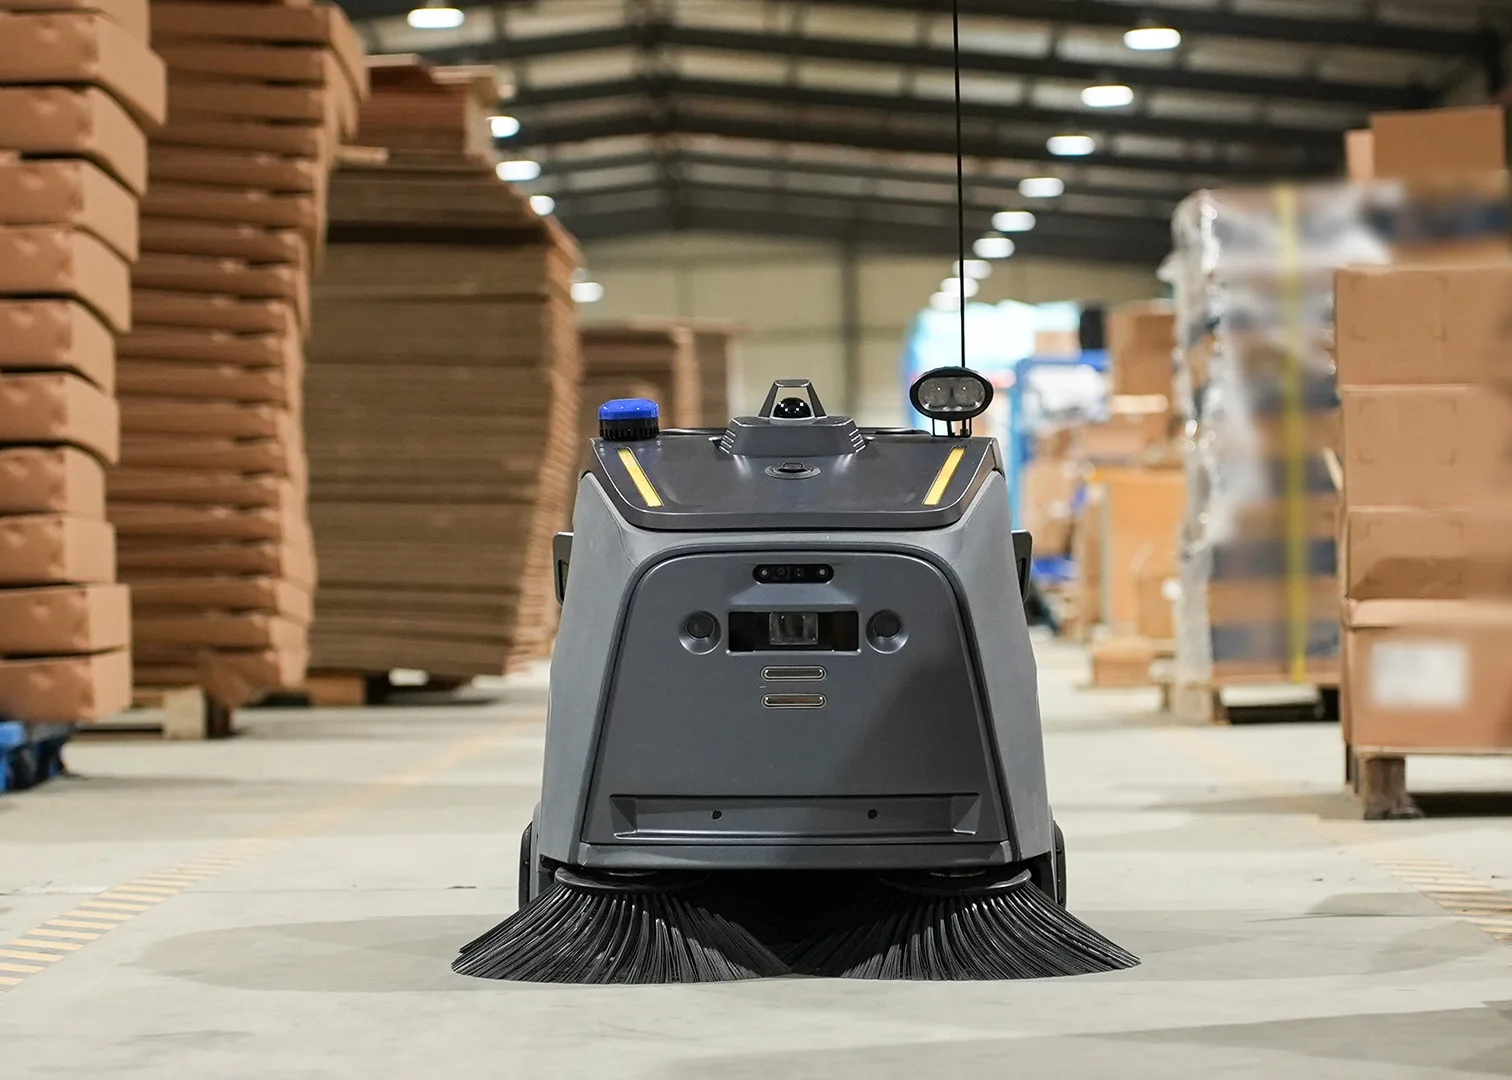
Diese Erfolgsbilanz zeigt, dass sich die eigentliche Reinigungsaufgabe weit über Büros und Einzelhandel hinaus skalieren lässt.