
27 agosto 2026
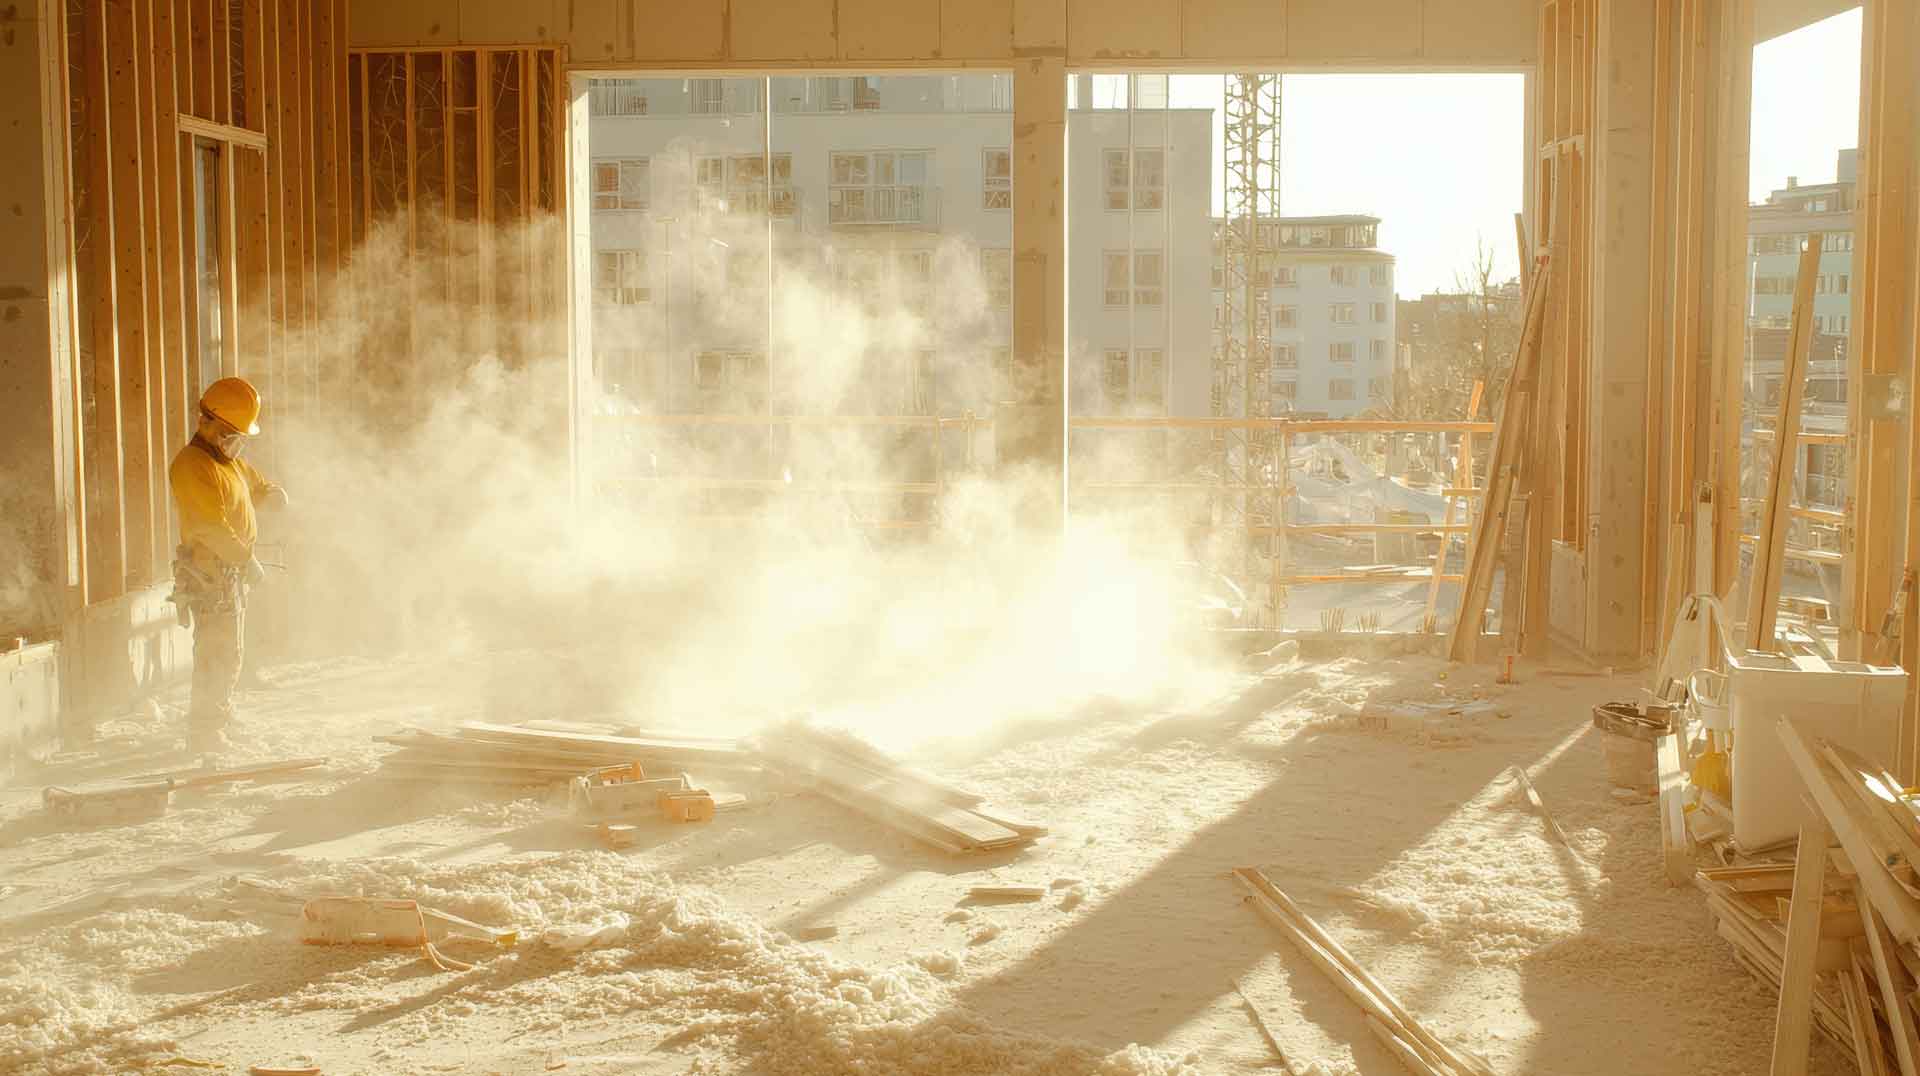
Cuando Lotte E&C (conocida habitualmente en la prensa en inglés como Lotte Construction) anunció en julio de 2026 que había comenzado a utilizar un robot autónomo de limpieza de suelos en una obra activa en Incheon, Corea del Sur, la noticia sonaba como otro proyecto piloto aislado. En realidad es más interesante que eso: las máquinas de limpieza profesional están empezando a introducirse en uno de los entornos más difíciles que la robótica aún no ha logrado dominar.
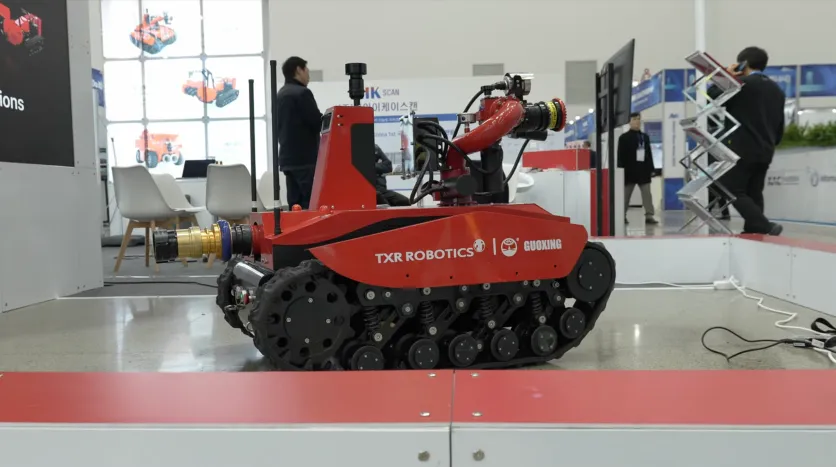
El robot, desarrollado junto con TXR Robotics, se probó en el proyecto del distrito de Hyoseong de Lotte en Incheon antes de entrar en operación regular. Elimina polvo y escombros generales, reconoce a los trabajadores y obstáculos, regresa de forma autónoma a su punto de carga y funciona sin supervisión por la noche usando iluminación propia. Lotte planea extenderlo a tareas de limpieza a medida que los proyectos se acercan a su finalización.
La limpieza en una obra de construcción no es como el cuidado rutinario de suelos en una oficina o un aeropuerto: la obra genera continuamente nueva contaminación. Cortar, taladrar y pulir hormigón, ladrillo y piedra produce sílice cristalina respirable; otros trabajos añaden polvo de cemento, de yeso, de madera y escombros generales. El organismo británico de salud y seguridad (HSE) trata el polvo de sílice, el polvo de construcción sin sílice y el polvo de madera como tres categorías de riesgo distintas.
Esto convierte el orden y la limpieza en una cuestión de seguridad, no cosmética. La normativa de construcción de OSHA exige mantener despejados de escombros las zonas de trabajo, pasillos y escaleras, con retirada de residuos a intervalos regulares (29 CFR 1926.25); las normas generales de OSHA para el lugar de trabajo exigen, por separado, que los pasillos permanezcan despejados para que los trabajadores y los equipos de manejo de materiales puedan moverse con seguridad (29 CFR 1910.176). Su normativa sobre sílice va más allá: barrer o cepillar en seco está prohibido siempre que eso aumente la exposición a sílice, salvo que el barrido húmedo o la aspiración con filtro HEPA no sean alternativas viables (29 CFR 1926.1153).
Lotte enmarca así el propósito del robot: liberar a los trabajadores de la recogida repetitiva de basura y polvo para que puedan centrarse en el trabajo de construcción.
La limpieza parece un objetivo ideal para la automatización: cubrir un área, recoger escombros, repetir. El entorno es la parte difícil. Un edificio terminado ofrece paredes y pasillos estables; una obra activa cambia continuamente a medida que materiales, barreras, equipos, trabajadores y maquinaria se mueven por ella.
La investigación señala sistemáticamente esto como el obstáculo central para la robótica de construcción. Una revisión de 2024 de 184 publicaciones sobre robots móviles de construcción (Zeng et al., Developments in the Built Environment) encontró un campo en crecimiento en el que la mayoría de los sistemas aún no han salido del laboratorio. Trabajos recientes en Automation in Construction, incluida una revisión de 2026 sobre navegación de robots de construcción, siguen enumerando la localización y el mapeo en tiempo real en obras no estructuradas como problemas sin resolver que requieren fusión de sensores y planificación dinámica de rutas. McKinsey llega a la misma conclusión desde una perspectiva sectorial: la automatización en obra es difícil porque cada proyecto es único y cambiante, con diseños variables, personas y máquinas en movimiento, requisitos de seguridad estrictos y, a menudo, conectividad poco fiable.
El enfoque de navegación de Lotte/TXR evita la versión más difícil de este problema. En lugar de construir un mapa en vivo de su entorno mientras trabaja, el robot opera a partir de un mapa preparado de antemano de su zona de limpieza designada, usando sus sensores solo para detectar y reaccionar localmente a trabajadores y obstáculos. No necesita resolver la navegación en obra en general, sino simplemente realizar una tarea de forma fiable dentro de un área acotada y controlable.
Esto refleja cómo ya funcionan otros robots de construcción. El Jaibot de Hilti automatiza la perforación en techos a partir de datos BIM —posicionamiento y perforación según el modelo digital, con extracción de polvo integrada— presentado explícitamente como una forma de eliminar trabajo repetitivo físicamente exigente, no de automatizar todo un oficio. La propia lectura de McKinsey sobre el sector respalda este patrón: la automatización en la construcción ha avanzado más con máquinas de tarea única diseñadas a propósito que con robots que intentan abarcar toda la gama de tareas de un trabajador.
La limpieza encaja bien en ese patrón, porque no requiere resolver la automatización de la construcción en su conjunto.
La integración con BIM es un siguiente paso plausible. Ya guía al Jaibot, y los investigadores están explorando mapas derivados de BIM —espacio navegable, destinos, rutas— para robots autónomos de transporte de materiales e inspección, con sensores a bordo que gestionan lo que el modelo no anticipa. Un robot de limpieza podría eventualmente obtener su área de operación a partir de datos de proyecto en vivo en lugar de un mapa preparado manualmente; esa integración aún no existe a gran escala, pero los componentes ya se están demostrando.
El funcionamiento nocturno añade una segunda palanca. Las obras están abarrotadas durante el horario laboral; realizar la limpieza fuera de horario reduce las interacciones entre robots y trabajadores y convierte tiempo por lo demás no utilizado en horas productivas, precisamente el cambio que permite el robot de Lotte, capaz de operar de noche.
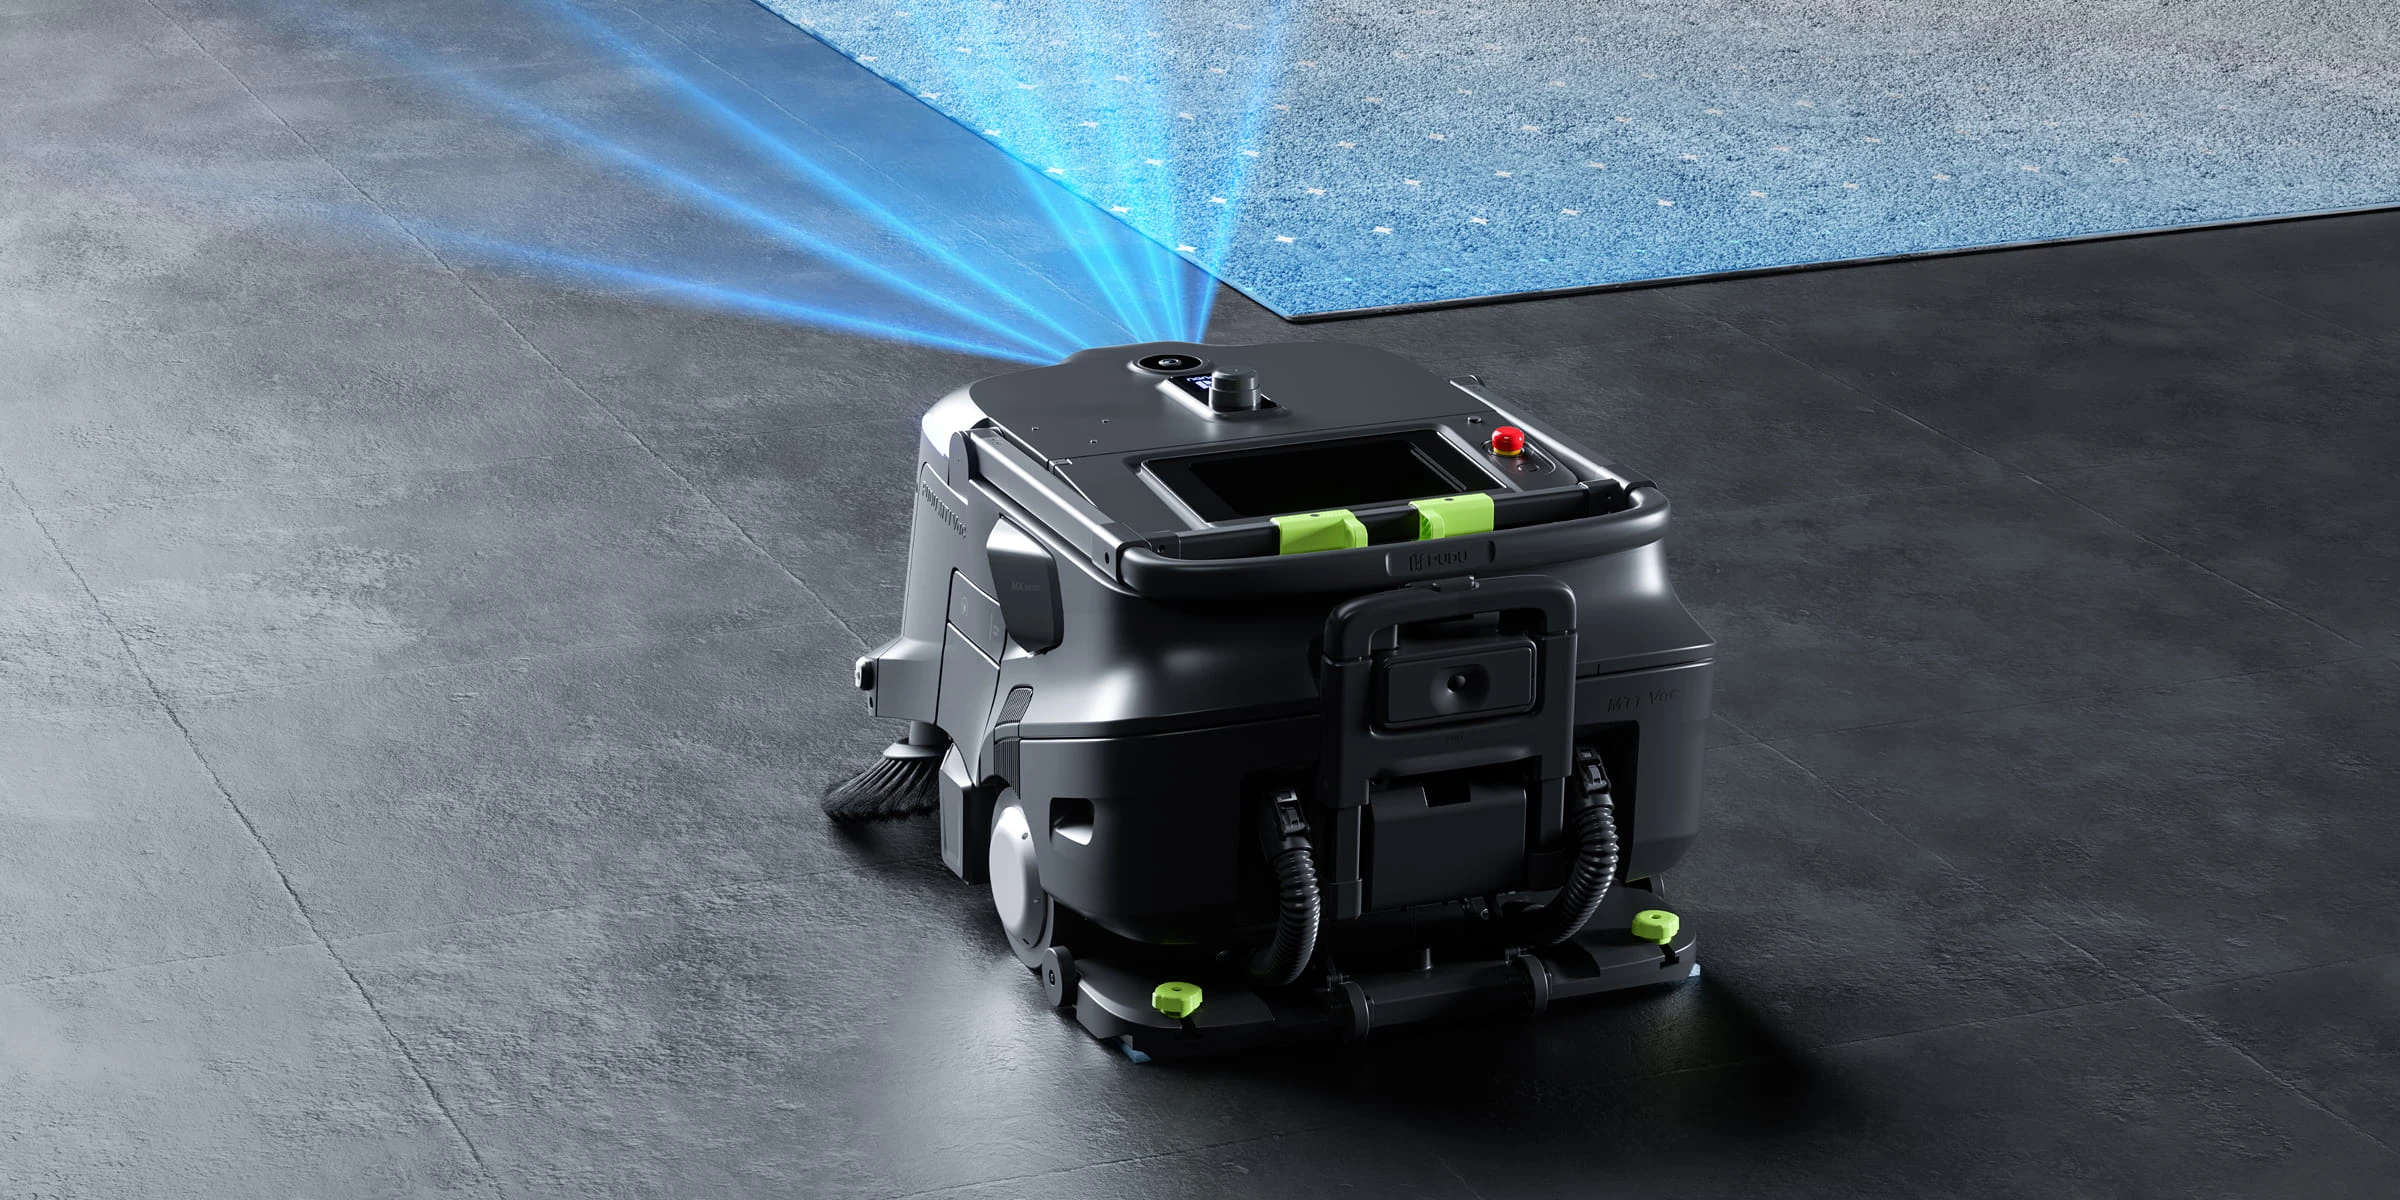
Los robots de barrido autónomos ya están bien establecidos en suelos de fábrica exigentes. Modelos listos para producción de proveedores como Kemaro, Gausium y Pudu recogen de forma fiable serrín, virutas metálicas, fragmentos de vidrio y residuos generales de producción en plantas de fabricación —incluidos espacios reducidos como debajo de las cintas transportadoras— sin detener la producción.
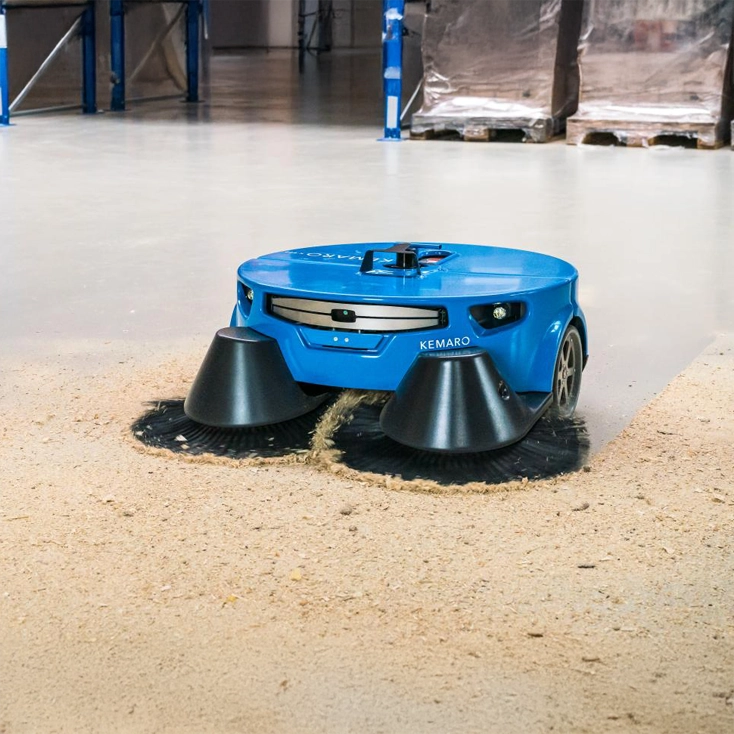
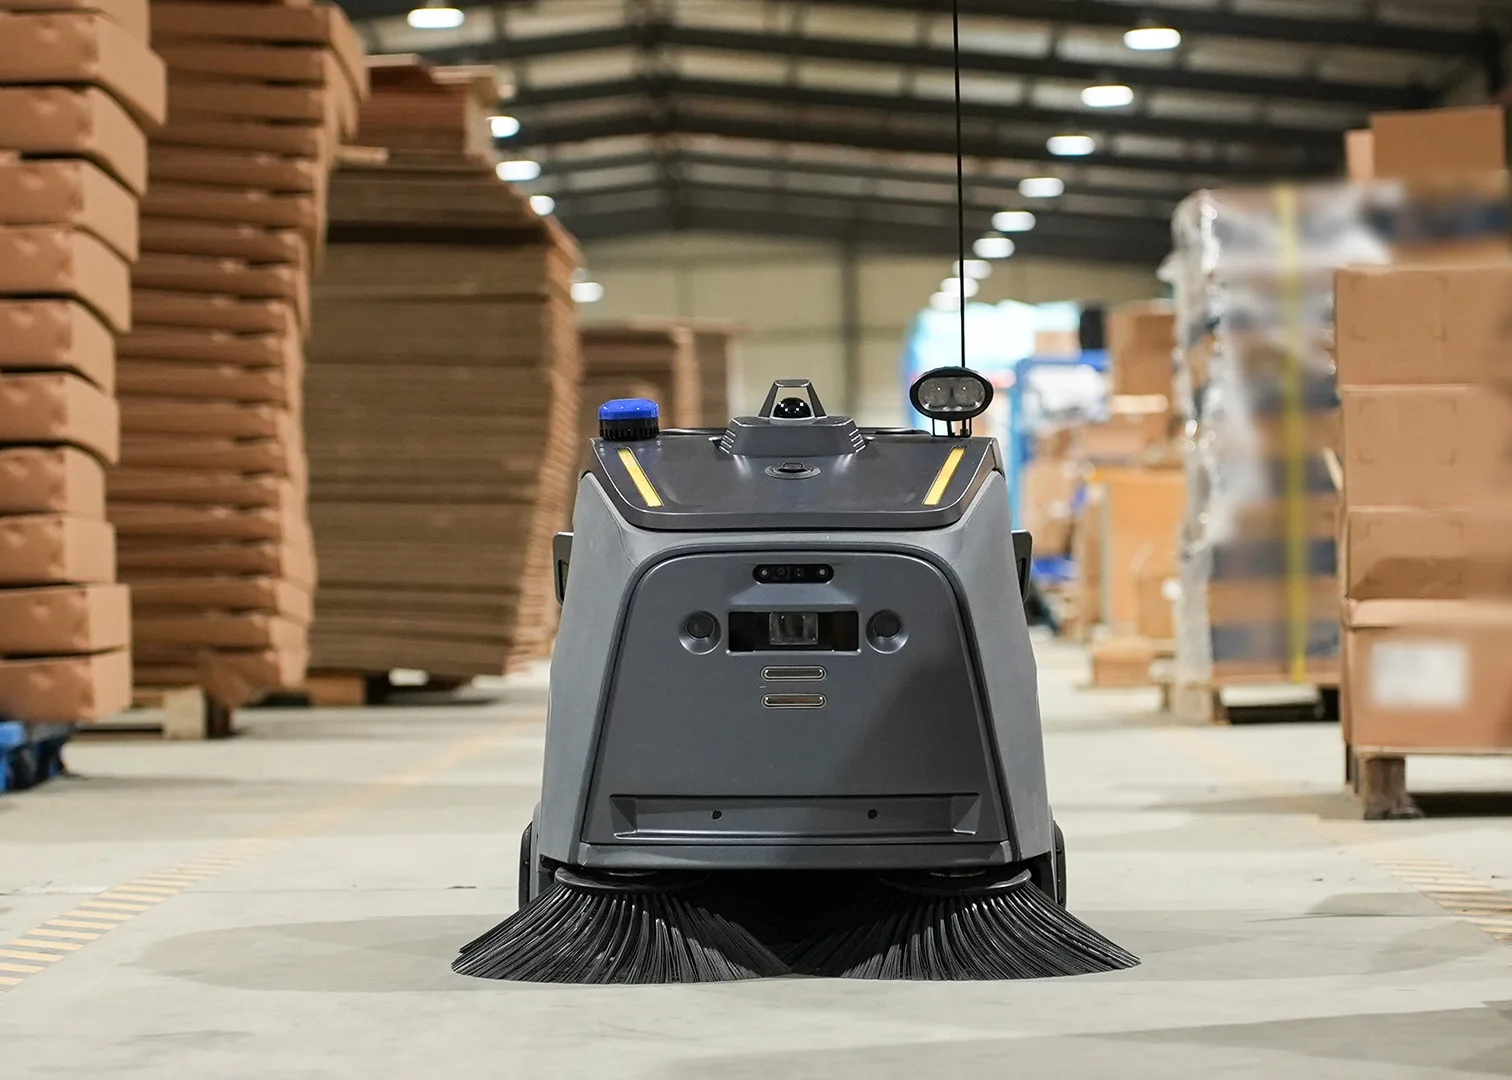
Ese historial demuestra que la tarea de limpieza en sí misma escala bien mucho más allá de oficinas y comercios minoristas.