
27 août 2026
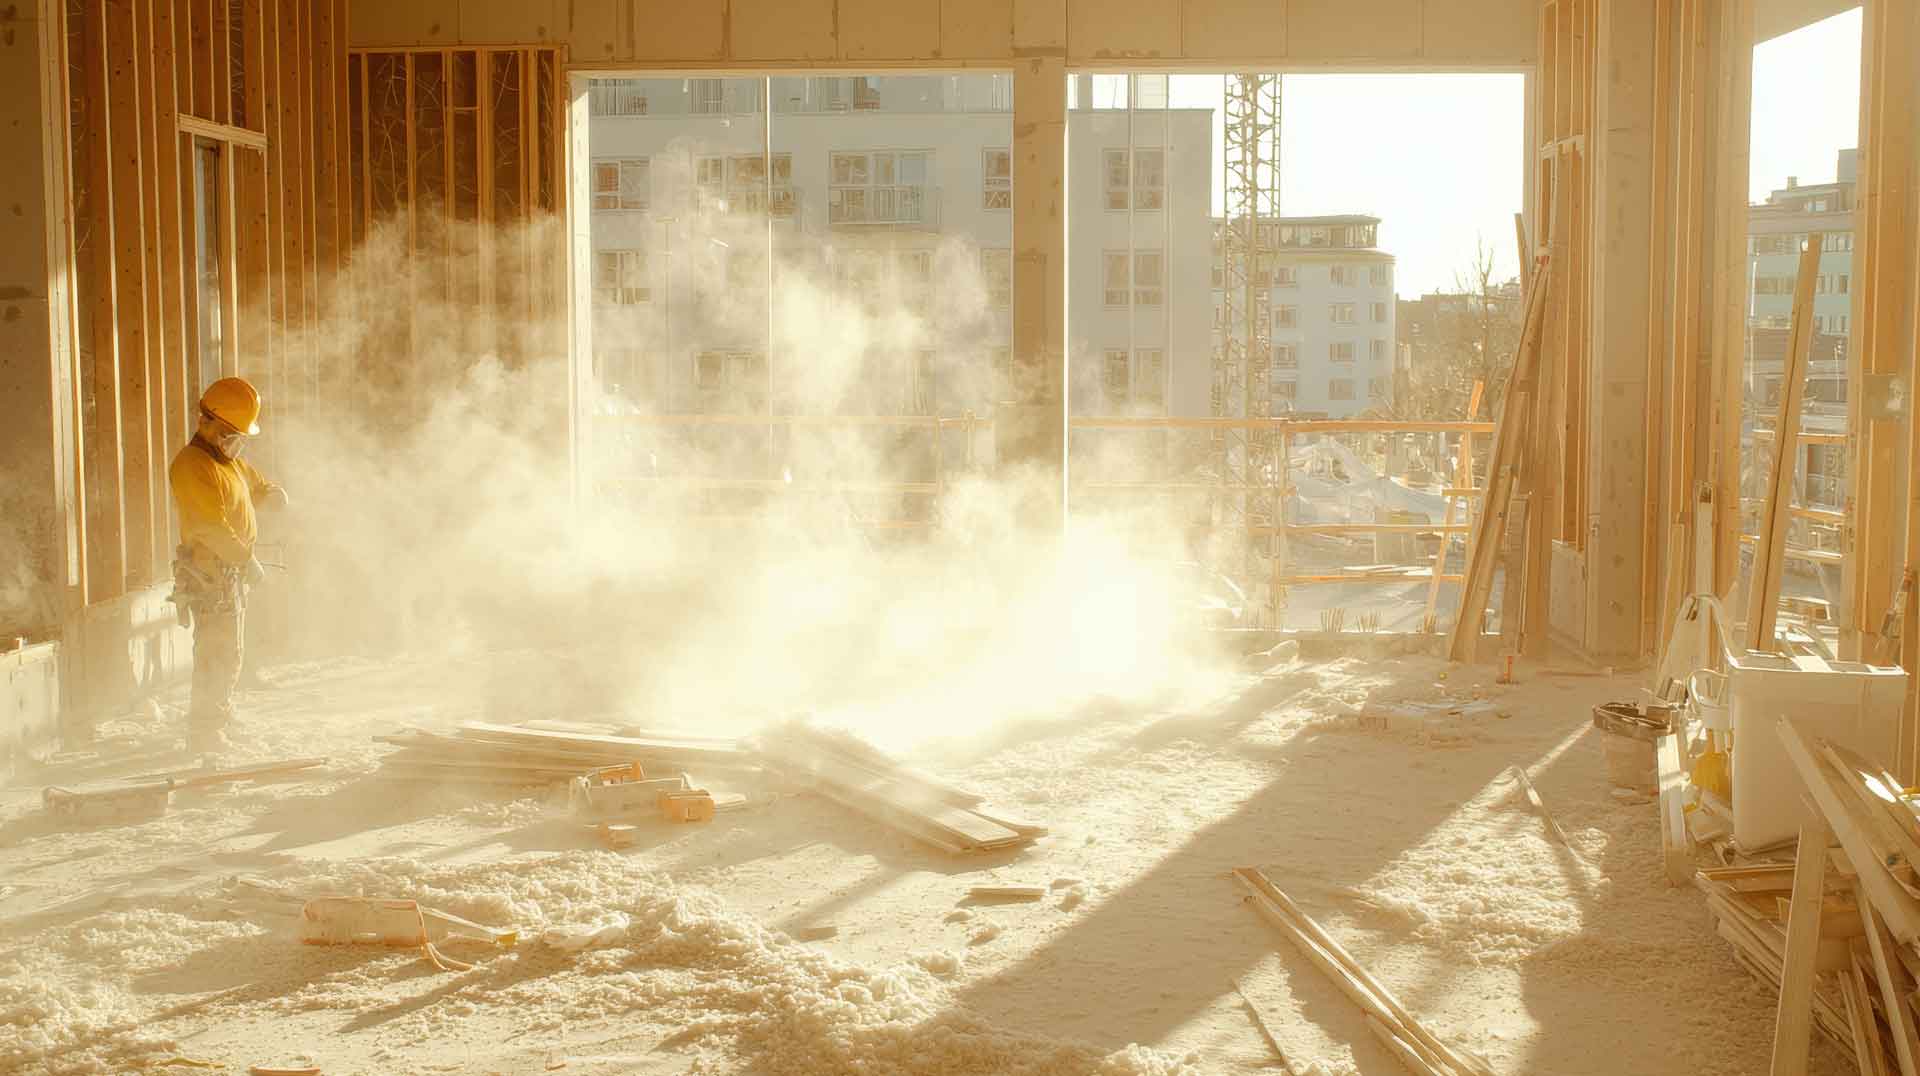
Lorsque Lotte E&C (généralement appelée Lotte Construction dans la presse anglophone) a annoncé en juillet 2026 avoir commencé à utiliser un robot autonome de nettoyage de sols sur un chantier actif à Incheon, en Corée du Sud, la nouvelle ressemblait à un énième projet pilote isolé. Elle est en réalité plus intéressante que cela : les machines de nettoyage professionnel commencent à s'implanter dans l'un des environnements les plus difficiles que la robotique n'ait pas encore su maîtriser.
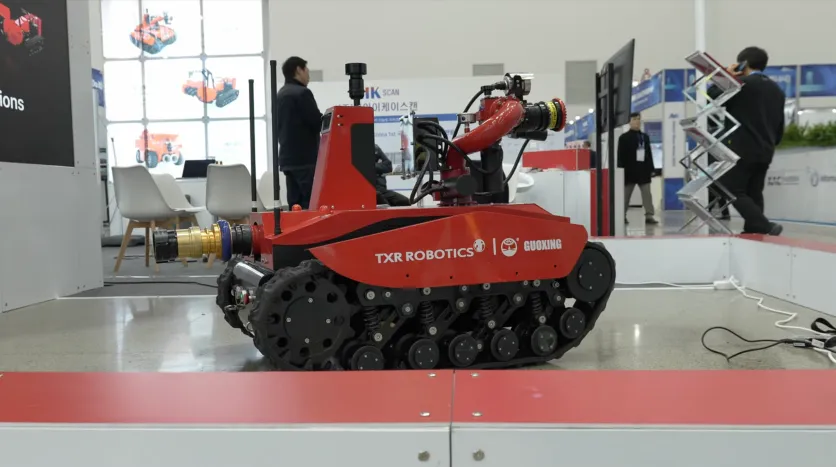
Le robot, développé avec TXR Robotics, a d'abord été testé sur le projet du district de Hyoseong à Incheon avant d'entrer en exploitation régulière. Il élimine la poussière et les débris généraux, reconnaît les travailleurs et les obstacles, retourne de manière autonome à son point de charge et fonctionne sans surveillance la nuit grâce à son éclairage embarqué. Lotte prévoit de l'étendre aux travaux de nettoyage à mesure que les projets approchent de leur achèvement.
Le nettoyage sur un chantier ne ressemble pas à l'entretien courant des sols dans un bureau ou un aéroport : le chantier génère en permanence de nouvelles contaminations. La découpe, le perçage et le meulage du béton, de la brique et de la pierre produisent de la silice cristalline respirable ; d'autres travaux ajoutent de la poussière de ciment, de plâtre, de bois et des débris généraux. L'organisme britannique de santé et de sécurité (HSE) traite la poussière de silice, la poussière de construction sans silice et la poussière de bois comme trois catégories de risque distinctes.
Cela fait de la propreté des lieux une question de sécurité, et non un simple aspect esthétique. La norme OSHA pour la construction exige que les zones de travail, les passages et les escaliers restent dégagés de débris, avec une évacuation des déchets à intervalles réguliers (29 CFR 1926.25) ; les règles générales de l'OSHA sur le lieu de travail exigent par ailleurs que les allées restent dégagées afin que les travailleurs et les équipements de manutention puissent circuler en sécurité (29 CFR 1910.176). Sa réglementation sur la silice va plus loin : le balayage ou le brossage à sec est interdit partout où cela augmenterait l'exposition à la silice, sauf si le balayage humide ou l'aspiration filtrée HEPA ne sont pas des alternatives réalisables (29 CFR 1926.1153).
Lotte présente ainsi l'objectif du robot : libérer les travailleurs de la collecte répétitive de déchets et de poussière afin qu'ils puissent se concentrer sur les travaux de construction.
Le nettoyage ressemble à une cible idéale pour l'automatisation : couvrir une zone, collecter les débris, recommencer. C'est l'environnement qui pose problème. Un bâtiment achevé offre des murs et des couloirs stables ; un chantier actif change continuellement à mesure que matériaux, barrières, équipements, travailleurs et engins s'y déplacent.
La recherche identifie systématiquement cela comme l'obstacle central de la robotique de construction. Une revue de 2024 portant sur 184 publications consacrées aux robots mobiles de construction (Zeng et al., Developments in the Built Environment) a mis en évidence un domaine en pleine croissance où la plupart des systèmes n'ont pas encore quitté le laboratoire. Des travaux récents publiés dans Automation in Construction, dont une revue de 2026 sur la navigation des robots de construction, continuent de citer la localisation et la cartographie en temps réel sur des chantiers non structurés comme des problèmes non résolus nécessitant fusion de capteurs et planification dynamique des trajectoires. McKinsey aboutit à la même conclusion d'un point de vue sectoriel : l'automatisation sur site est difficile car chaque projet est unique et évolutif, avec des agencements changeants, des personnes et des machines en mouvement, des exigences de sécurité strictes et une connectivité souvent peu fiable.
L'approche de navigation de Lotte/TXR contourne la version la plus difficile de ce problème. Plutôt que de construire une carte en temps réel de son environnement pendant qu'il travaille, le robot opère à partir d'une carte préétablie de sa zone de nettoyage désignée, en utilisant ses capteurs embarqués uniquement pour détecter localement les travailleurs et les obstacles et y réagir. Il n'a pas besoin de résoudre la navigation sur chantier de manière générale, mais simplement d'exécuter une tâche de façon fiable dans une zone délimitée et contrôlable.
Cela reflète le fonctionnement d'autres robots de chantier. Le Jaibot de Hilti automatise le perçage en plafond à partir de données BIM — positionnement et perçage selon le modèle numérique, avec extraction de poussière intégrée — explicitement présenté comme un moyen de supprimer un travail répétitif physiquement exigeant plutôt que d'automatiser tout un corps de métier. La propre analyse de McKinsey sur le secteur confirme ce schéma : l'automatisation de la construction a davantage progressé avec des machines dédiées à une seule tâche qu'avec des robots tentant de couvrir l'ensemble des tâches d'un ouvrier.
Le nettoyage s'inscrit bien dans ce schéma, car il ne nécessite pas de résoudre l'automatisation de la construction dans son ensemble.
L'intégration BIM constitue une prochaine étape plausible. Elle guide déjà le Jaibot, et des chercheurs explorent des cartes dérivées du BIM — espace navigable, destinations, itinéraires — pour des robots autonomes de transport de matériaux et d'inspection, les capteurs embarqués gérant ce que le modèle n'anticipe pas. Un robot de nettoyage pourrait à terme tirer sa zone d'exploitation de données de projet en temps réel plutôt que d'une carte préparée manuellement ; cette intégration n'existe pas encore à grande échelle, mais les briques technologiques sont déjà démontrées.
Le fonctionnement de nuit constitue un second levier. Les chantiers sont bondés pendant les heures de travail ; effectuer le nettoyage en dehors de ces heures réduit les interactions entre robots et travailleurs et transforme un temps autrement inutilisé en heures productives — exactement le changement que permet le robot de Lotte, capable de fonctionner la nuit.
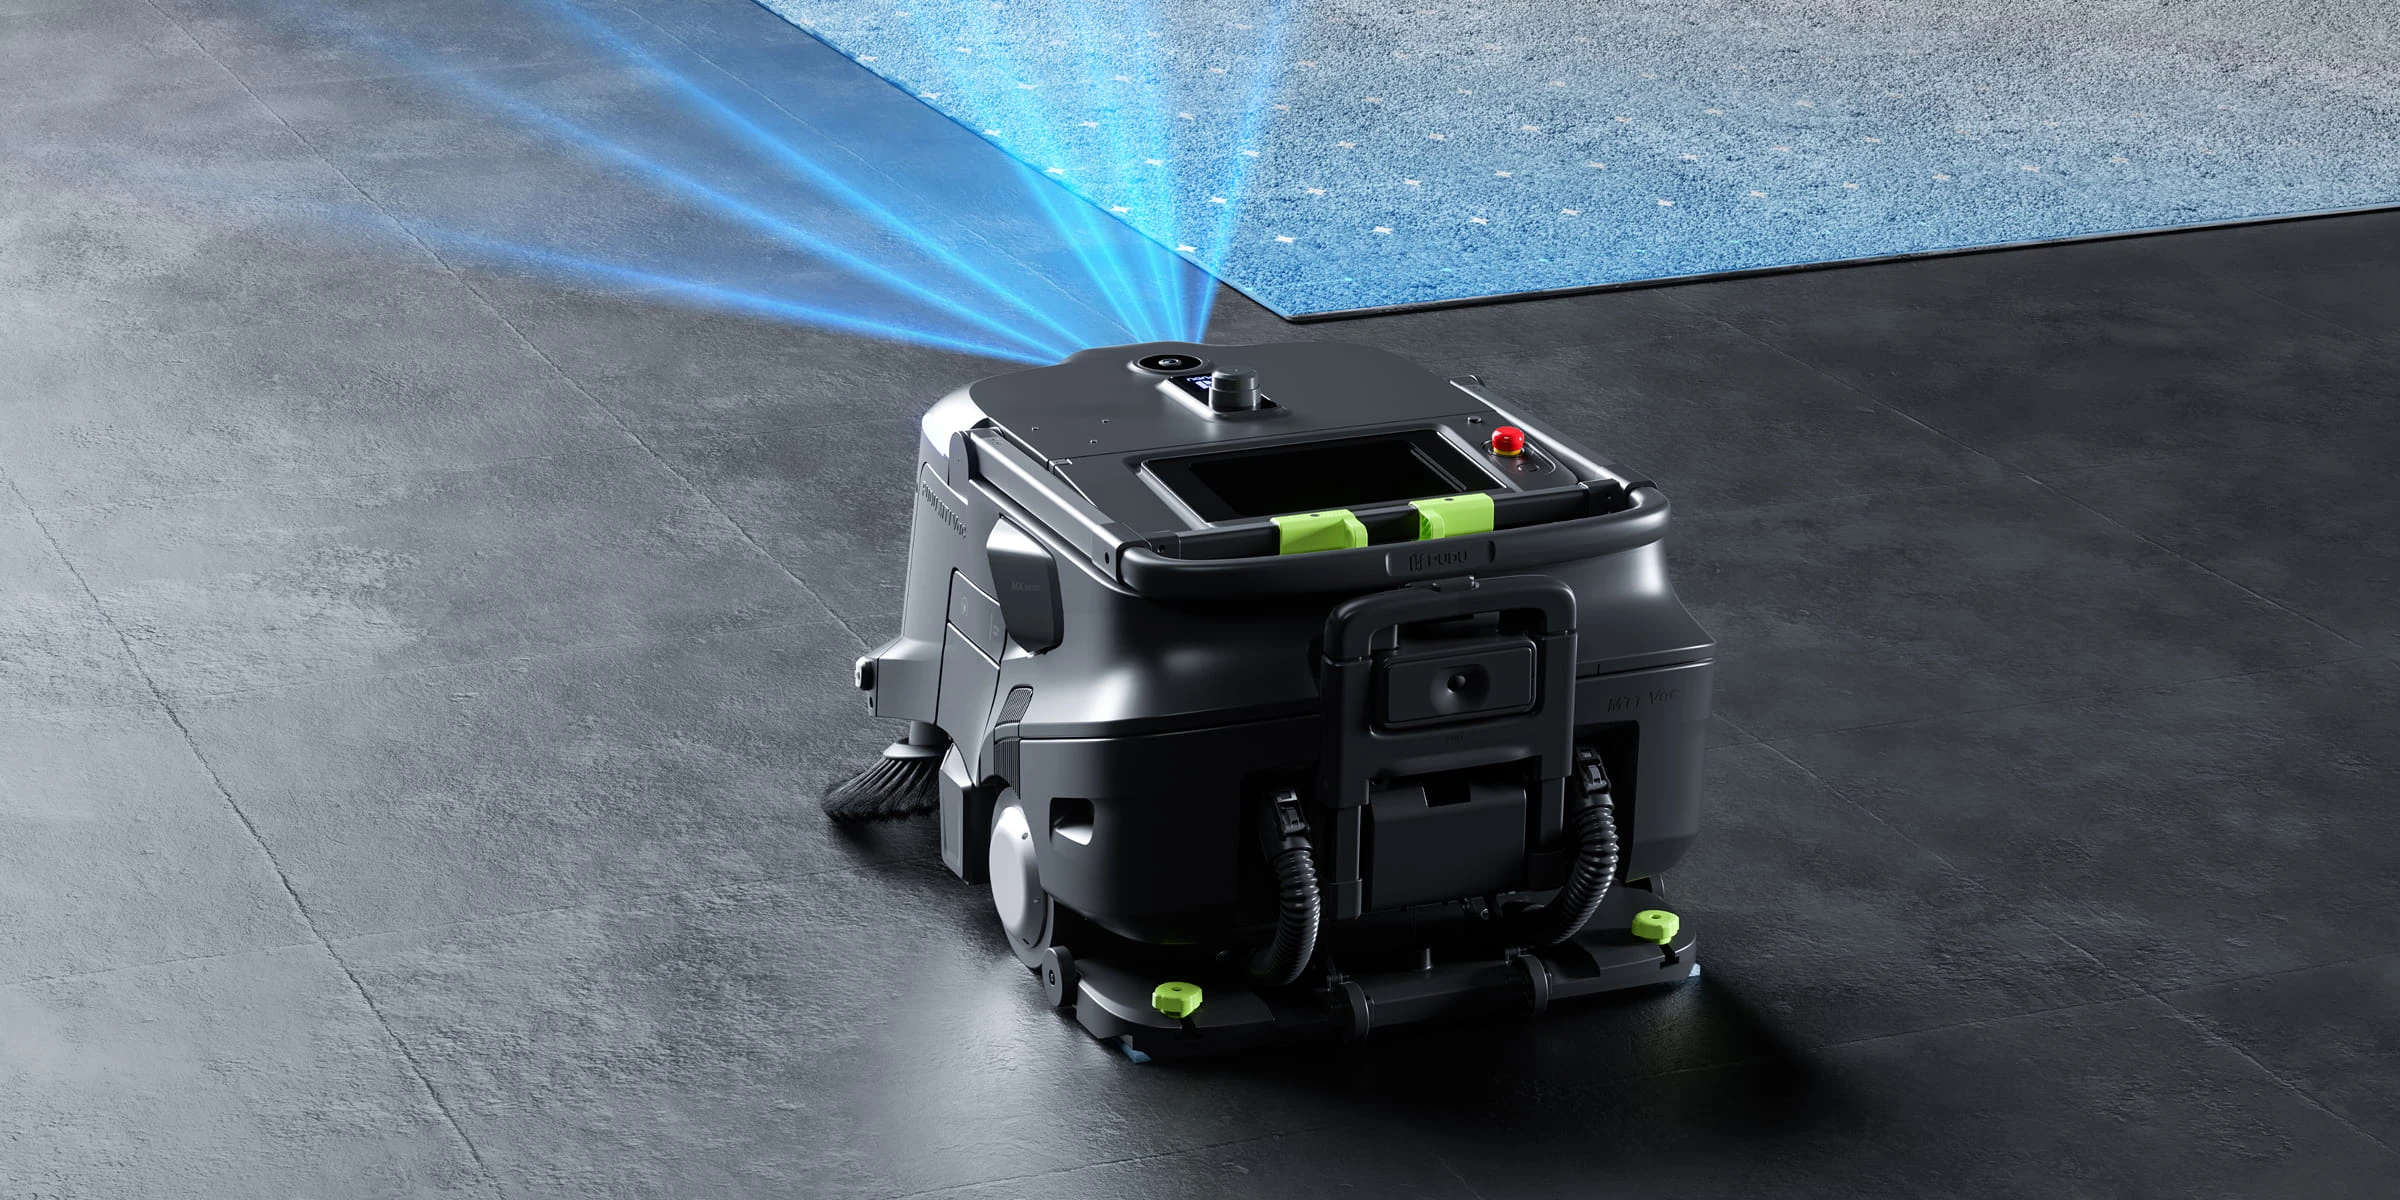
Les robots balayeurs autonomes sont déjà bien établis sur des sols d'usine exigeants. Des modèles prêts pour la production, proposés par des fournisseurs comme Kemaro, Gausium et Pudu, ramassent de manière fiable sciure, copeaux métalliques, éclats de verre et déchets de production généraux dans les usines — y compris dans des espaces exigus comme sous les convoyeurs — sans interrompre la production.
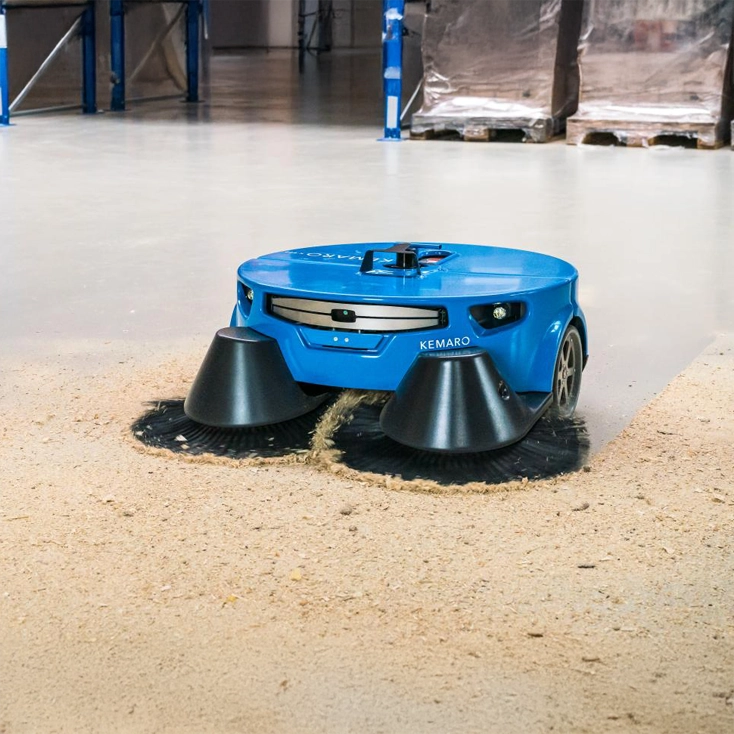
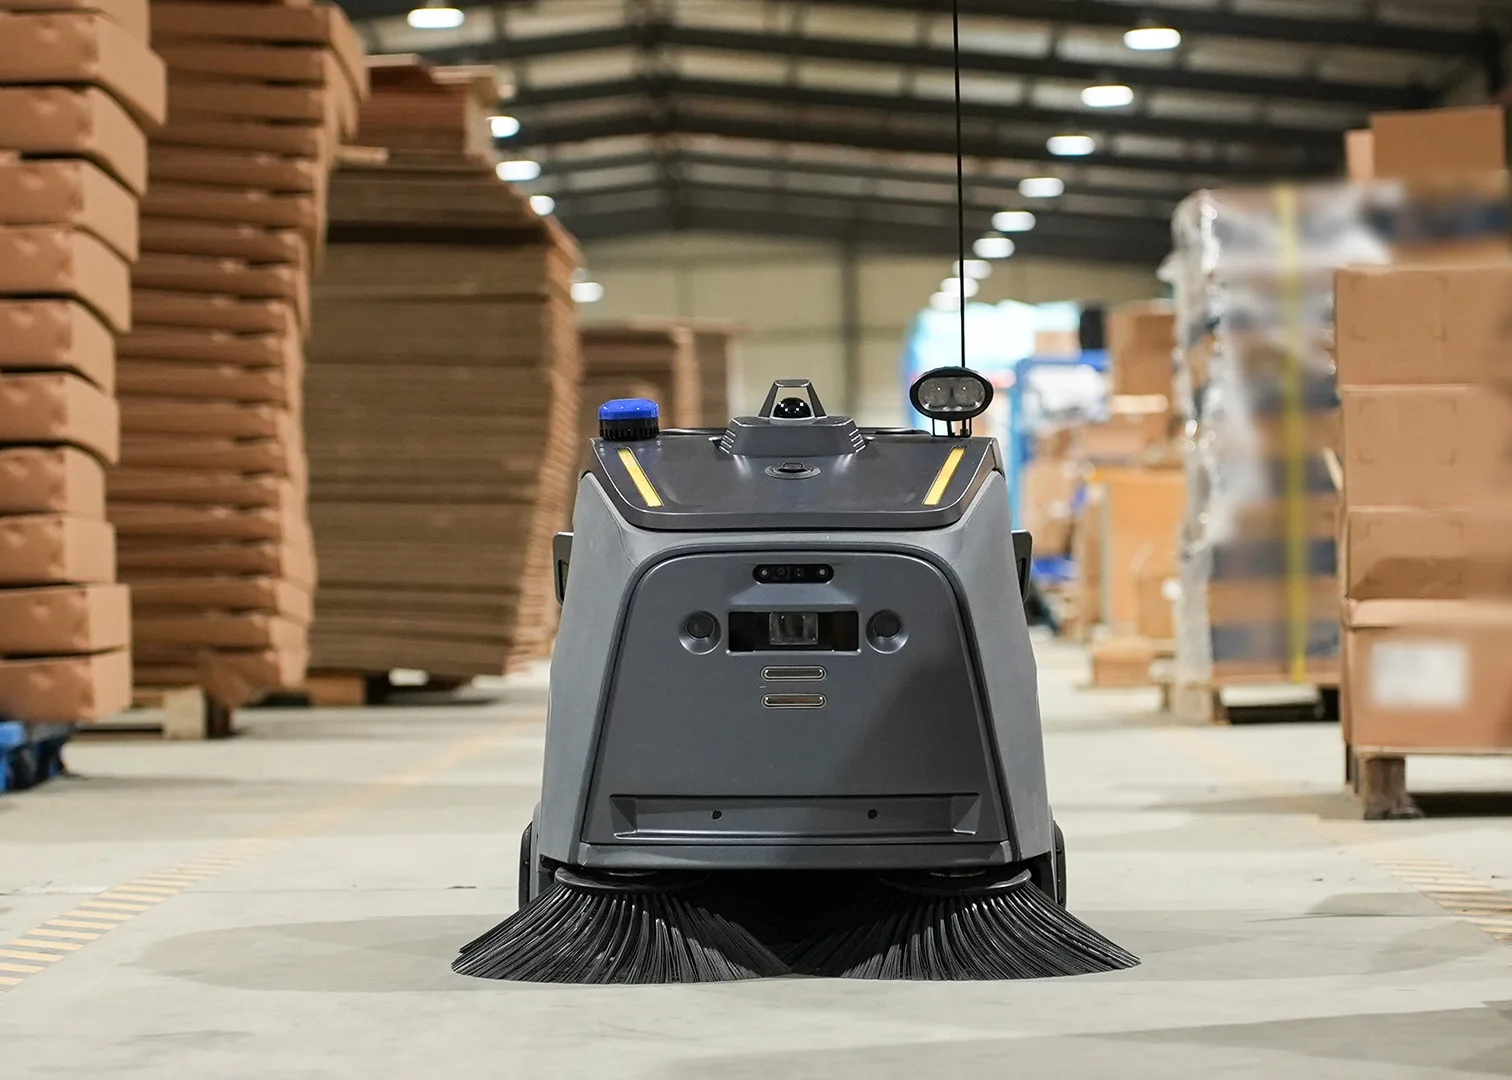
Ce bilan montre que la tâche de nettoyage elle-même s'étend bien au-delà des bureaux et du commerce de détail.