
27 agosto 2026
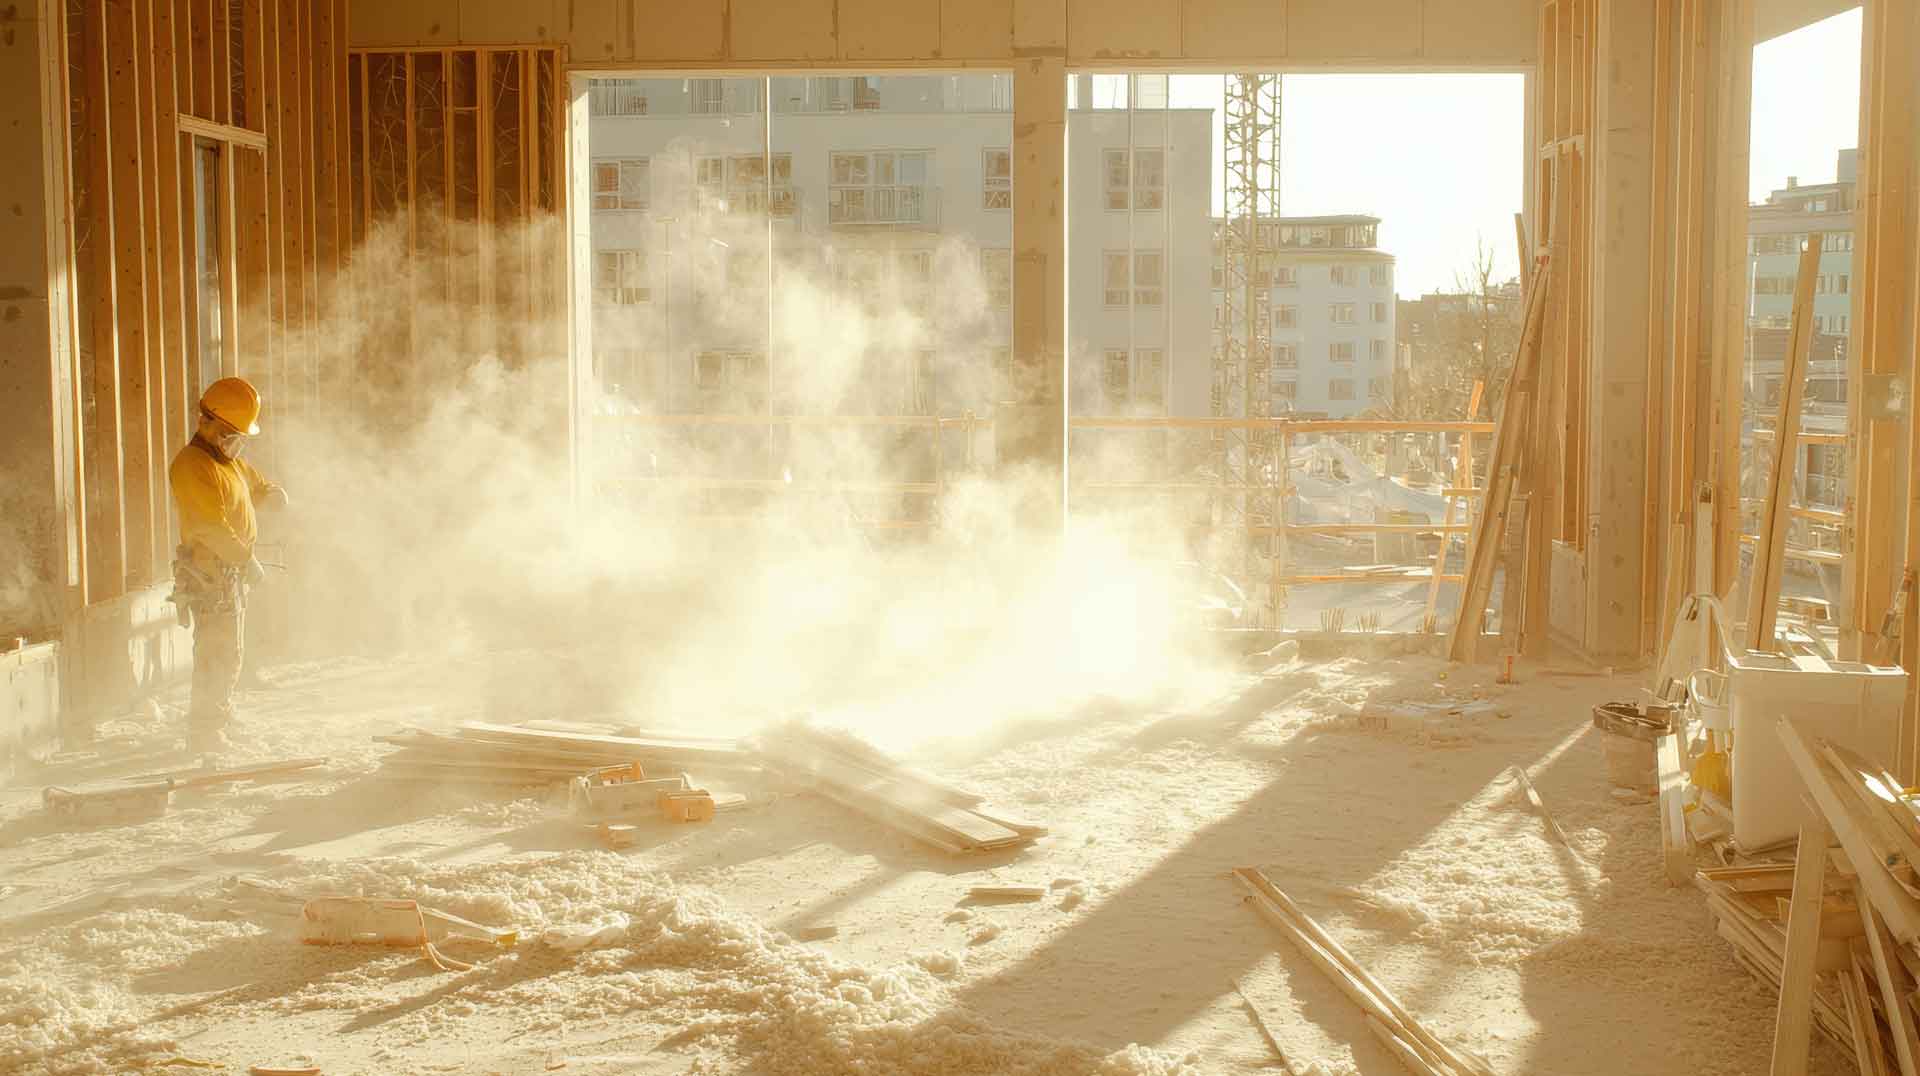
Quando a luglio 2026 Lotte E&C (comunemente indicata nella stampa in lingua inglese come Lotte Construction) ha annunciato di utilizzare un robot autonomo per la pulizia dei pavimenti in un cantiere attivo a Incheon, in Corea del Sud, la notizia sembrava l'ennesimo progetto pilota isolato. In realtà è più interessante di così: le macchine per la pulizia professionale stanno iniziando a entrare in uno degli ambienti più difficili che la robotica non ha ancora saputo domare.
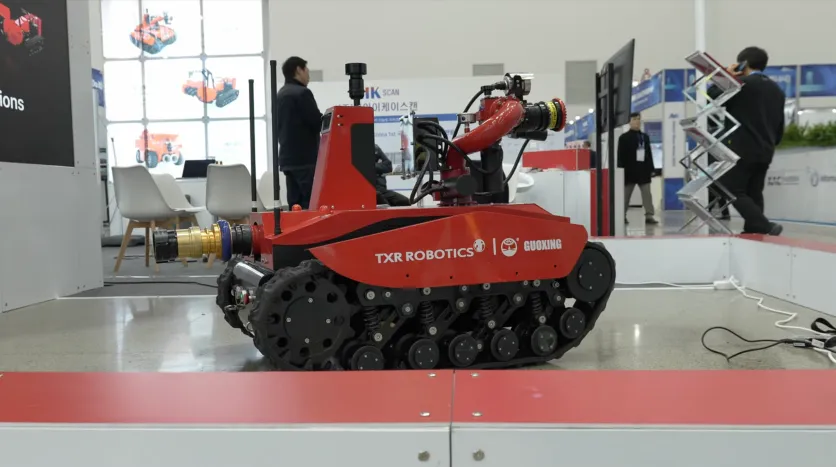
Il robot, sviluppato insieme a TXR Robotics, è stato testato nel progetto del distretto di Hyoseong a Incheon di Lotte prima di entrare in funzionamento regolare. Rimuove polvere e detriti generali, riconosce lavoratori e ostacoli, torna autonomamente al proprio punto di ricarica e opera senza supervisione di notte grazie all'illuminazione integrata. Lotte prevede di estenderlo alle attività di pulizia man mano che i progetti si avvicinano al completamento.
La pulizia in un cantiere edile non è come la normale manutenzione dei pavimenti in un ufficio o in un aeroporto: il cantiere genera continuamente nuova contaminazione. Il taglio, la foratura e la molatura di calcestruzzo, mattoni e pietra producono silice cristallina respirabile; altre lavorazioni aggiungono polvere di cemento, polvere di gesso, polvere di legno e detriti generali. L'ente britannico per la salute e la sicurezza (HSE) tratta la polvere di silice, la polvere edile non silicea e la polvere di legno come tre categorie di rischio distinte.
Questo rende la pulizia degli ambienti una questione di sicurezza, non estetica. Lo standard OSHA per l'edilizia richiede che le aree di lavoro, i passaggi e le scale restino liberi da detriti, con la rimozione dei rifiuti a intervalli regolari (29 CFR 1926.25); le regole generali OSHA per il luogo di lavoro richiedono separatamente che i corridoi restino liberi affinché lavoratori e attrezzature di movimentazione dei materiali possano spostarsi in sicurezza (29 CFR 1910.176). La sua normativa sulla silice va oltre: la scopatura o spazzolatura a secco è vietata ovunque possa aumentare l'esposizione alla silice, a meno che la scopatura a umido o l'aspirazione con filtro HEPA non siano alternative praticabili (29 CFR 1926.1153).
Lotte inquadra così lo scopo del robot: liberare i lavoratori dalla raccolta ripetitiva di rifiuti e polvere affinché possano concentrarsi sui lavori di costruzione.
La pulizia sembra un obiettivo ideale per l'automazione: coprire un'area, raccogliere i detriti, ripetere. L'ambiente è la parte difficile. Un edificio finito offre pareti e corridoi stabili; un cantiere attivo cambia continuamente man mano che materiali, barriere, attrezzature, lavoratori e macchinari vi si muovono attraverso.
La ricerca indica costantemente questo come l'ostacolo principale per la robotica edile. Una revisione del 2024 di 184 pubblicazioni sui robot mobili da cantiere (Zeng et al., Developments in the Built Environment) ha rilevato un campo in crescita in cui la maggior parte dei sistemi non ha ancora lasciato il laboratorio. Lavori recenti pubblicati su Automation in Construction, inclusa una revisione del 2026 sulla navigazione dei robot da cantiere, elencano ancora la localizzazione e la mappatura in tempo reale su cantieri non strutturati come problemi irrisolti che richiedono fusione di sensori e pianificazione dinamica del percorso. McKinsey giunge alla stessa conclusione da una prospettiva di settore: l'automazione in cantiere è difficile perché ogni progetto è unico e in continua evoluzione, con planimetrie che cambiano, persone e macchine in movimento, requisiti di sicurezza rigorosi e una connettività spesso inaffidabile.
L'approccio di navigazione di Lotte/TXR aggira la versione più difficile di questo problema. Invece di costruire una mappa in tempo reale del proprio ambiente mentre lavora, il robot opera a partire da una mappa preparata in anticipo della propria zona di pulizia designata, utilizzando i sensori di bordo solo per rilevare e reagire localmente a lavoratori e ostacoli. Non deve risolvere la navigazione in cantiere in generale, ma solo eseguire in modo affidabile un compito all'interno di un'area delimitata e controllabile.
Questo rispecchia il funzionamento di altri robot da cantiere. Il Jaibot di Hilti automatizza la foratura a soffitto a partire da dati BIM — posizionamento e foratura secondo il modello digitale, con aspirazione della polvere integrata — presentato esplicitamente come un modo per eliminare un lavoro ripetitivo fisicamente gravoso, non per automatizzare un intero mestiere. Anche la lettura di McKinsey sul settore conferma questo schema: l'automazione edile ha fatto più progressi con macchine dedicate a un singolo compito che con robot che cercano di coprire l'intera gamma di attività di un lavoratore.
La pulizia si inserisce bene in questo schema, perché non richiede di risolvere l'automazione edile nel suo complesso.
L'integrazione con il BIM è un passo successivo plausibile. Già guida il Jaibot, e i ricercatori stanno esplorando mappe derivate dal BIM — spazio percorribile, destinazioni, percorsi — per robot autonomi di trasporto materiali e ispezione, con i sensori di bordo che gestiscono ciò che il modello non prevede. Un robot per la pulizia potrebbe in futuro ricavare la propria area operativa da dati di progetto in tempo reale anziché da una mappa preparata manualmente; questa integrazione non esiste ancora su larga scala, ma i componenti vengono già dimostrati.
Il funzionamento notturno aggiunge una seconda leva. I cantieri sono affollati durante l'orario di lavoro; effettuare la pulizia fuori orario riduce le interazioni tra robot e lavoratori e trasforma tempo altrimenti inutilizzato in ore produttive — esattamente il cambiamento reso possibile dal robot di Lotte, capace di operare di notte.
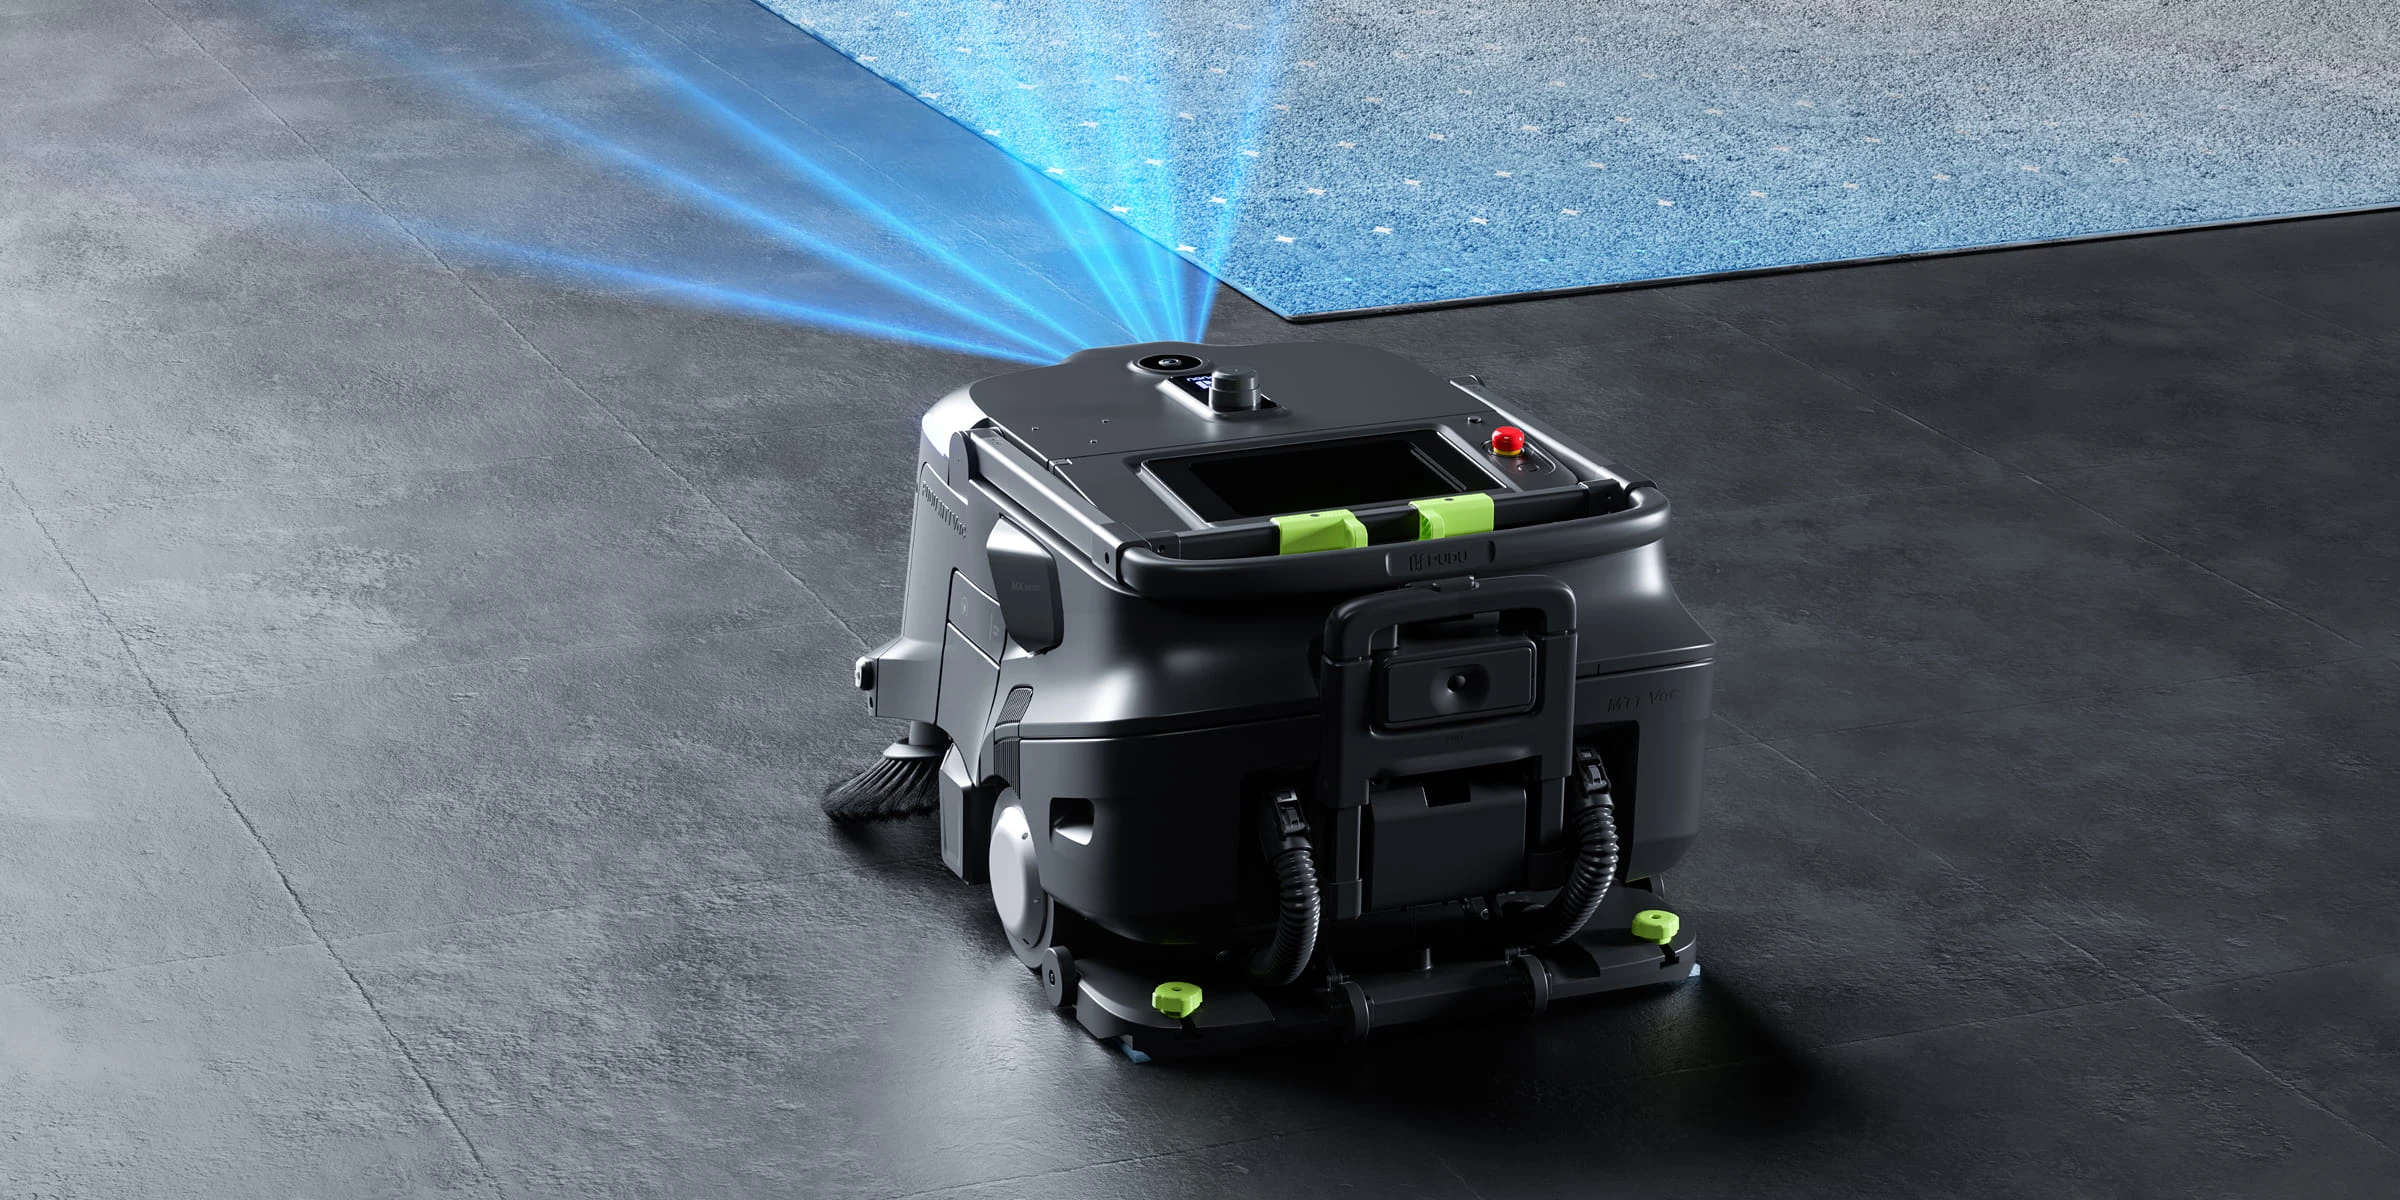
I robot spazzatrici autonomi sono già ben affermati in pavimenti industriali impegnativi. Modelli pronti per la produzione di fornitori come Kemaro, Gausium e Pudu raccolgono in modo affidabile segatura, trucioli metallici, frammenti di vetro e rifiuti generali di produzione negli stabilimenti — inclusi spazi ristretti come sotto i nastri trasportatori — senza fermare la produzione.
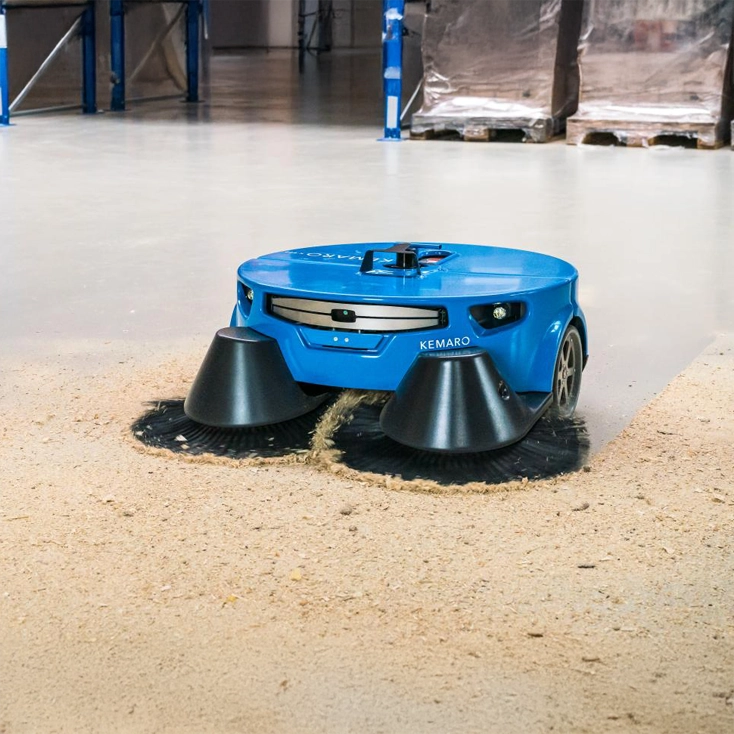
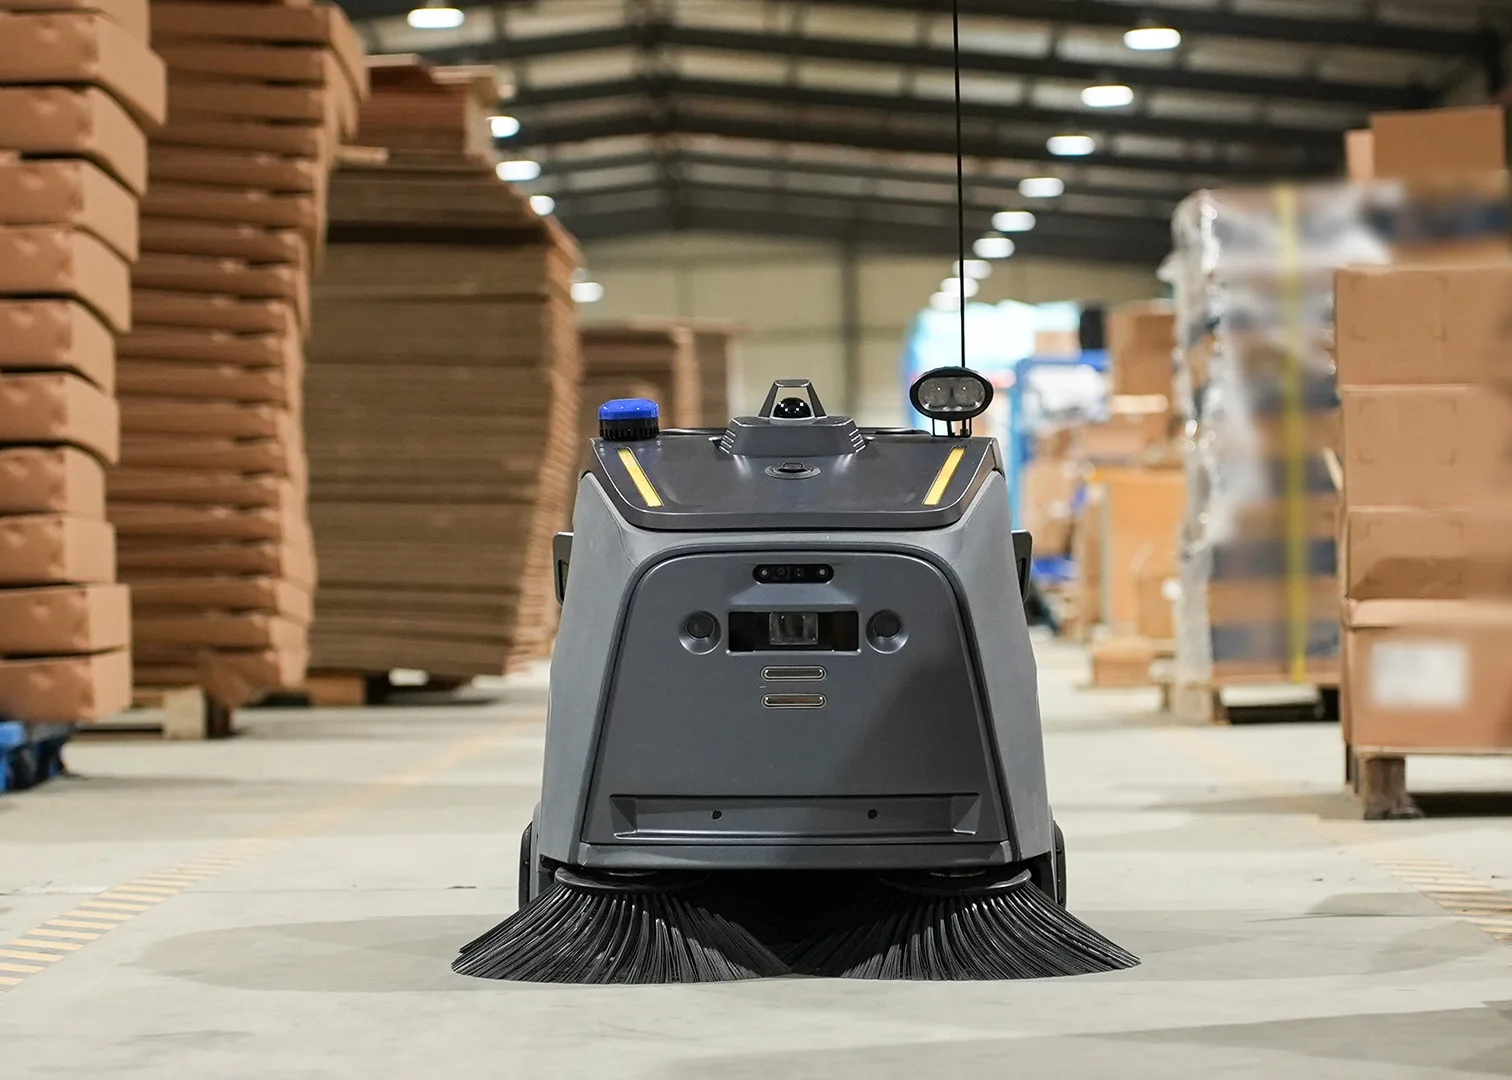
Questo track record dimostra che il compito di pulizia in sé si estende bene ben oltre uffici e retail.